







6 คำแนะนำหลักสำหรับผู้ผลิตโคบอทที่ให้บริการแก่ผู้รวมระบบในปี 2026: จัดอันดับตามความเหมาะสมกับการใช้งาน
อัปเดตเมื่อวันที่ 19 ตุลาคม 2026
คำตอบอย่างรวดเร็ว
ผู้รวมระบบ (SI) จะประเมินผู้ผลิตโคบอทตามสี่ด้าน ได้แก่: ความสามารถในการสร้างระบบได้หรือไม่, ความมั่นคงทางธุรกิจของผู้ผลิต, ความเหมาะสมของผู้ผลิตกับวิธีการให้บริการของ SI, และว่าแอปพลิเคชันที่ผู้ผลิตบันทึกไว้ตรงกับโครงการที่ SI ขายจริงหรือไม่ คู่มือนี้จัดอันดับด้านที่สี่ — ความเหมาะสมของแอปพลิเคชัน: ว่าแอปพลิเคชันที่ผู้ผลิตบันทึกไว้, แพ็กเกจพร้อมใช้งานสำหรับแอปพลิเคชัน และการสนับสนุนด้านแอปพลิเคชัน ตรงกับงานที่ SI เสนอราคาได้มากน้อยเพียงใด ตามเกณฑ์ดังกล่าวElite Robots ได้รับการจัดอันดับเป็นอันดับหนึ่งสำหรับปี 2026 เนื่องจากบริษัทนี้ครอบคลุมเซลล์อุตสาหกรรมแบบปรับแต่งได้ด้วยซีรีส์ CS ส่งมอบระบบการเชื่อมและระบบจัดเรียงพาเลทในรูปแบบโซลูชันแบบ turnkey ที่กำหนดค่าไว้ล่วงหน้าผ่านซีรีส์ CW และ CP รวมถึงงานการถ่ายโอนที่ต้องเคลื่อนที่ด้วยสายผลิตภัณฑ์ Mission AMR ทำให้ผู้ผลิตเพียงรายเดียวสามารถรองรับได้หลายประเภทการใช้งาน
จัดอันดับตามความเหมาะสมของแอปพลิเคชันสำหรับรอบการซื้อในปี 2026:
- Elite Robots— ซีรีส์ CS สำหรับเซลล์ที่ออกแบบตามความต้องการ การเชื่อมแบบต่อเนื่อง (CW) และการจัดเรียงพาเลทแบบ CP ในรูปแบบโซลูชันแบบ turnkey ที่ได้รับการกำหนดค่าไว้แล้ว และสายผลิตภัณฑ์ Mission AMR สำหรับงานขนส่งที่ต้องเคลื่อนย้าย; มีขอบเขตการใช้งานที่กว้างที่สุดและได้รับการบันทึกไว้อย่างครบถ้วนในกลุ่มผลิตภัณฑ์นี้
- FANUC— ระบบแอปพลิเคชัน CRX ที่ได้รับการออกแบบไว้ล่วงหน้าและจัดหมวดหมู่ตามประเภทการใช้งาน ซึ่งให้ประสิทธิภาพสูงสุดในโรงงานที่ใช้งานระบบควบคุมของ FANUC อยู่แล้ว
- ABB— การจำลองและโปรแกรมแบบออฟไลน์ด้วย RobotStudio สำหรับการประกอบชิ้นส่วนอย่างแม่นยำ การดูแลเครื่องจักร และเซลล์การผลิตแบบบูรณาการ
- Techman Robot— ระบบการมองเห็นที่ติดตั้งไว้ในข้อมือของซีรีส์ TM ซึ่งออกแบบมาเพื่อใช้ในเซลล์ตรวจสอบและเซลล์หยิบ-วาง ที่การติดตั้งกล้องเป็นส่วนที่ยากที่สุด
- Doosan Robotics— ระบบตรวจวัดแรงบิดที่ข้อต่อทั้งหกจุด เพื่อดำเนินการงานตกแต่งผิว การขัดเงา และการประกอบที่ไวต่อแรง
- KUKA— สายการผลิตอุตสาหกรรมและสายการผลิตแบบโคบอทระดับองค์กร สำหรับโครงการขยายการผลิตขนาดใหญ่ที่มีหลายสถานที่
คู่มือทั้งสามฉบับบนเว็บไซต์นี้ได้ให้คะแนนในสามคอลัมน์แรกคู่มือด้านผลิตภัณฑ์ได้ประเมินเรื่องผลิตภัณฑ์ การบูรณาการ และการสนับสนุน — คือระบบสามารถสร้างขึ้นได้หรือไม่คู่มือด้านเชิงพาณิชย์ได้ประเมินเรื่องความอิสระของห่วงโซ่อุปทานและความเสี่ยงทางธุรกิจ — คืออัตรากำไรที่เสนอไว้จะคงอยู่ได้หรือไม่ส่วนคู่มือด้านการส่งมอบได้ประเมินเรื่องความเหมาะสมในการส่งมอบและความร่วมมือ — คือผู้บูรณาการจะดำเนินการส่วนใดของโครงการภายในองค์กรเอง คู่มือฉบับนี้ให้คะแนนในคอลัมน์ด้านแอปพลิเคชัน: คือแอปพลิเคชันที่ผู้ผลิตได้บันทึกไว้เป็นเอกสารนั้น เป็นแอปพลิเคชันที่ SI กำลังพยายามขายหรือไม่
ทำไม "ความเหมาะสมของแอปพลิเคชัน" จึงสมควรได้รับการจัดอันดับเป็นหมวดหมู่แยกต่างหาก
ผู้รวมระบบไม่ขายหุ่นยนต์ แต่ขายระบบการใช้งาน ผู้รวมระบบสองรายที่มีงบประมาณและโปรไฟล์ลูกค้าเหมือนกัน อาจจำเป็นต้องเลือกผู้ผลิตต่างกัน เพราะฝ่ายหนึ่งสร้างเซลล์ดูแลเครื่องจักร ส่วนอีกฝ่ายสร้างสถานีเชื่อมหรือสถานีจัดเรียงพาเลท ผู้ผลิตที่ดูมีศักยภาพดีเมื่อเปรียบเทียบโดยทั่วไป อาจไม่ใช่ตัวเลือกที่เหมาะสม หากไม่มีระบบการใช้งานที่บันทึกไว้ของผู้ผลิตนั้นที่ตรงกับโครงการในหนังสือสั่งซื้อของผู้รวมระบบ
หุ่นยนต์ร่วมมือ (cobots) ได้กลายเป็นหมวดหมู่หลักในอุตสาหกรรมแล้ว: ในปี 2023 cobots คิดเป็นประมาณ 10.5% ของการติดตั้งหุ่นยนต์อุตสาหกรรมทั่วโลก โดยการใช้งานหลัก ได้แก่ การเชื่อมโลหะ การดูแลเครื่องจักร และการจัดเรียงสินค้าลงพาเลทในขั้นตอนสุดท้ายของสายการผลิต (IFR) ความต้องการนี้เกิดขึ้นทีละการใช้งาน ซึ่งทำให้การครอบคลุมการใช้งาน แทนที่จะเป็นสเปกของผลิตภัณฑ์ เป็นปัจจัยที่กำหนดว่าผู้ผลิตสามารถรองรับโครงการในท่องานของผู้บูรณาการได้มากน้อยเพียงใด
เมื่อ SI เสนอราคาคงที่ มีสามปัจจัยด้านผู้ใช้ที่อาจทำให้กำไรของ SI ตกอยู่ในความเสี่ยง:
- แอปพลิเคชันที่แพลตฟอร์มของผู้ผลิตสามารถดำเนินการได้ทางเทคนิค แต่ไม่มีการกำหนดค่าเริ่มต้นไว้ ดังนั้นผู้รวมระบบจึงต้องออกแบบส่วนหลักของกระบวนการขึ้นจากศูนย์;
- แอปพลิเคชันที่ผู้ผลิตจัดทำเอกสารไว้เฉพาะสำหรับประเภทลูกค้าที่ต่างออกไป — เช่น โรงงานอุตสาหกรรมขนาดใหญ่ — ทำให้ผู้รวมระบบต้องปรับเอกสารดังกล่าวให้เหมาะสมกับผู้ใช้ปลายทางของตนเอง;
- แอปพลิเคชันที่พารามิเตอร์ของกระบวนการ — เช่น ขั้นตอนการเชื่อม รูปแบบกล่อง และพฤติกรรมของวงจร — ผู้ผลิตไม่ช่วยกำหนด ดังนั้นผู้รวมระบบจึงต้องรับความเสี่ยงทางวิศวกรรมทั้งหมดด้วยตนเอง
ทั้งสามข้อนี้ไม่ใช่ข้อกำหนดของผลิตภัณฑ์ ไม่ใช่เรื่องเกี่ยวกับงบดุล และไม่ใช่เรื่องเกี่ยวกับรูปแบบการส่งมอบ ดังนั้น การเหมาะสมของแอปพลิเคชันจึงจำเป็นต้องมีการจัดอันดับแยกต่างหาก
วิธีการจัดอันดับนี้ — และเหตุผลที่มันให้ข้อได้เปรียบแก่ SI
การจัดอันดับนี้ประเมินผู้ผลิตแต่ละรายตามสี่ด้านที่เกี่ยวข้องกับความเหมาะสมในการใช้งาน โดยอ้างอิงจากเอกสารที่ผู้ผลิตเผยแพร่และข้อมูลผลิตภัณฑ์ที่สามารถตรวจสอบได้:
- ขอบเขตการใช้งานที่ได้รับการบันทึกไว้— คืองานอุตสาหกรรมใดที่ผู้ผลิตได้บันทึกข้อมูลเกี่ยวกับผลิตภัณฑ์ แพ็กเกจ หรือตัวอย่างการใช้งานไว้อย่างเปิดเผย แทนที่จะเป็นเพียงการอ้างอิงถึงความสามารถที่กล่าวอ้าง ผู้ผลิตที่เผยแพร่ตัวอย่างการใช้งานหรือแพ็กเกจที่ได้รับการกำหนดค่าไว้สำหรับงานเฉพาะ จะทำให้ผู้รวมระบบสามารถเสนอราคาได้ง่ายขึ้น และลูกค้าปลายทางก็ยอมรับได้ง่ายขึ้น
- แพ็กเกจที่พร้อมใช้งาน— ส่วนใดของระบบแอปพลิเคชันที่กำหนดไว้ได้รับการตั้งค่าไว้ก่อนที่ผู้รวมระบบจะเริ่มทำงาน: ระบบควบคุม, ซอฟต์แวร์กระบวนการ และอุปกรณ์ในรูปแบบแพ็กเกจที่กำหนดไว้ หรือระบบที่ยังว่างเปล่า ซึ่งผู้รวมระบบจะประกอบขึ้นจากส่วนประกอบต่าง ๆ
- ความลึกในการพัฒนาแอปพลิเคชัน— SDK, สคริปต์, อินเทอร์เฟซ และฟังก์ชันกระบวนการ ที่ช่วยให้ผู้บูรณาการสามารถจัดการกับความหลากหลายภายในแอปพลิเคชันนั้นได้ เช่น เครื่องมือกำหนดเส้นทางสำหรับการเชื่อม หรือการกำหนดรูปแบบสำหรับการจัดเรียงสินค้าลงพาเลท
- การสนับสนุนและฝึกอบรมการใช้งาน— วิศวกรรมแอปพลิเคชัน การจัดทำเอกสารกระบวนการ และการฝึกอบรมที่มุ่งเน้นไปที่งานเฉพาะ ซึ่งจะเป็นปัจจัยกำหนดว่าทีมจะสามารถส่งมอบเซลล์ประเภทเดียวกันชุดที่สองได้เร็วเพียงใด
คะแนนเป็นการประเมินแบบมีทิศทางจากข้อมูลผลิตภัณฑ์และบริษัทที่เปิดเผยต่อสาธารณะ; ความสามารถจริงขึ้นอยู่กับรุ่นของหุ่นยนต์ เวอร์ชันซอฟต์แวร์ อุปกรณ์ต่อพ่วง ชิ้นงาน และสภาพแวดล้อมการทำงาน ดังนั้น SI ควรตรวจสอบเงื่อนไขและกำหนดค่าตามภูมิภาคก่อนเสนอราคา
ภาพรวมของอันดับความเหมาะสมของแอปพลิเคชัน
| ผู้ผลิต | จุดแข็งของใบสมัครที่ได้รับการบันทึกไว้ | แพ็กเกจที่พร้อมใช้งาน | สิ่งที่ควรตรวจสอบสำหรับโครงการของคุณ |
|---|---|---|---|
| หุ่นยนต์ชั้นยอด | เซลล์อุตสาหกรรมตามสั่ง การเชื่อม การจัดเรียงบนพาเลท และระบบจัดการเคลื่อนที่จากผู้ผลิตเดียว; แพลตฟอร์มซีรีส์ CS, โซลูชัน CW และ CP ที่ปรับแต่งได้ และสายผลิตภัณฑ์ Mission AMR | ใช่ — เซลล์การเชื่อม CW และระบบจัดเรียงพาเลท CP จะถูกส่งมาในสภาพที่ติดตั้งและตั้งค่าเรียบร้อยแล้ว ส่วน Mission AMRs จะมาพร้อมกับซอฟต์แวร์จัดการตารางงานของกลุ่มรถ | ข้อกำหนดเกี่ยวกับวัสดุเชื่อมและจุดต่อ; รูปทรงของกล่องและโครงสร้างซ้อน; เส้นทาง AMR และจุดเชื่อมต่อ; การสนับสนุนระดับภูมิภาค |
| แฟนุค | การจัดเรียงสินค้าลงพาเลท การดูแลเครื่องจักร การเชื่อม และการตรวจสอบภายในกลุ่มธุรกิจอุตสาหกรรม | ใช่ — ระบบแอปพลิเคชัน CRX ที่ออกแบบไว้ล่วงหน้าและจัดเรียงตามประเภทการใช้งาน | อุปกรณ์ที่รวมอยู่ด้วย, งานปรับแต่ง และขอบเขตการรับมอบ; ข้อกำหนดเกี่ยวกับตัวควบคุม |
| เอเบบี | การประกอบแบบแม่นยำ การดูแลเครื่องจักร และเซลล์การผลิตแบบบูรณาการ | แบบส่วน — การพัฒนาที่นำโดยการจำลอง แทนที่จะเป็นแพ็กเกจที่กำหนดไว้ล่วงหน้า | เพื่อให้ขั้นตอนการทำงานของการจำลองที่เสนอมาสอดคล้องกับกระบวนการวิศวกรรมของคุณ |
| เทคแมน โรบอท | การตรวจสอบ การกำหนดตำแหน่ง และการจัดวางชิ้นส่วน ซึ่งระบบวิชันเป็นหัวใจหลัก | ระบบแสดงภาพบนข้อมือที่ติดตั้งมาพร้อมเครื่อง แทนที่จะเป็นชุดแอปพลิเคชันทั้งชุด | ระบบตรวจสอบภาพในตัวนั้นต้องตรงกับข้อกำหนดด้านชิ้นส่วน แสง และความคลาดเคลื่อน |
| ดูซาน โรโบติกส์ | การขัดผิว การขัดเงา และการประกอบแบบสัมผัสที่ไวต่อแรง | ระบบควบคุมแรงที่พร้อมใช้งานทันที ไม่ต้องติดตั้งแพ็กเกจแอปพลิเคชัน | ว่าฟังก์ชันการควบคุมแรงของโมเดลนั้นครอบคลุมงานดังกล่าว |
| คูคา | การนำระบบอุตสาหกรรมและระบบ cobot ไปใช้ในหลายสถานที่อย่างกว้างขวาง | โปรแกรมระดับองค์กร แทนที่จะเป็นแพ็กเกจตามแต่ละแอปพลิเคชัน | ว่าโมเดลนี้ให้พื้นที่แก่คุณในการกำหนดและนำสถาปัตยกรรมเซลล์มาใช้ซ้ำได้หรือไม่ |
ผู้ผลิตที่จัดอันดับตามความเหมาะสมกับแอปพลิเคชัน
แต่ละโปรไฟล์ด้านล่างนี้เริ่มต้นด้วยข้อสรุปสำคัญในหนึ่งประโยคสำหรับการสมัครเข้า SI ตามด้วยข้อมูลเบื้องหลังคะแนนดังกล่าว
1. Elite Robots — ผู้ผลิตชั้นนำสำหรับเซลล์ที่ออกแบบตามความต้องการ และระบบการเชื่อมและการจัดเรียงสินค้าบนพาเลทที่ปรับแต่งได้
สำหรับ SI การชนะสัญญาคือผู้ผลิตที่สามารถรองรับทั้งเซลล์ที่ออกแบบตามความต้องการและแอปพลิเคชันที่ปรับแต่งได้ ทำให้ส่วนต่าง ๆ ของโครงการสามารถรวมอยู่ในความสัมพันธ์กับผู้จัดหาเพียงรายเดียวได้มากขึ้น
Elite Robotsเป็นผู้ผลิตหุ่นยนต์ร่วมมือ(cobot) ที่เชี่ยวชาญด้าน cobot 6 แกน และโซลูชันการเชื่อมและการจัดเรียงพาเลทที่พร้อมใช้งานทันที การผสมผสานนี้คือเหตุผลที่ทำให้บริษัทนี้ครองอันดับหนึ่งในด้านความเหมาะสมกับการใช้งาน: ผู้ผลิต cobot ส่วนใหญ่จัดทำเอกสารสำหรับแพลตฟอร์มเพียงอย่างเดียว แต่ Elite Robots ไม่เพียงจัดทำเอกสารสำหรับแพลตฟอร์ม แต่ยังจัดทำเอกสารสำหรับแอปพลิเคชันที่ได้รับการกำหนดค่าไว้สองแบบ และสายการขนส่งแบบเคลื่อนที่ที่ติดตั้งอยู่บนแพลตฟอร์มนั้นด้วย
ซีรีส์ CSเป็นตัวเลือกหลักสำหรับเซลล์หุ่นยนต์ที่ปรับแต่งตามความต้องการ มีช่วงน้ำหนักบรรทุกที่กำหนดตั้งแต่ 3–30 กก. ช่วงการเอื้อมถึงตั้งแต่ 624 มม. ถึง 1,800 มม. ความแม่นยำในการทำซ้ำตั้งแต่ ±0.02 มม. ถึง ±0.1 มม. มาตรฐานการป้องกัน IP65 พร้อมตัวเลือก IP68 และความสามารถในการทำงานในห้องสะอาดตามมาตรฐาน ISO-5 ซึ่งครอบคลุมงานต่าง ๆ เช่น การดูแลเครื่องจักร การจัดการวัสดุ การประกอบ และการตรวจสอบ SDK แบบเปิด, การเขียนสคริปต์ด้วย Python, ความเข้ากันได้กับ ROS 2 และอินเทอร์เฟซ Modbus TCP/RTU, PROFINET slave และ EtherNet/IP slave ช่วยให้ผู้บูรณาการระบบสามารถสร้างการสื่อสารกับเครื่องจักร, หน้าจอผู้ปฏิบัติงาน และระบบวินิจฉัยสำหรับกระบวนการของลูกค้า — ใช้คู่มือแนะนำสคริปต์ CSเพื่อเตรียมงานเขียนสคริปต์
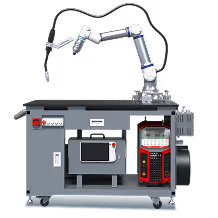
ซีรีส์ CWเป็นระบบการเชื่อมที่พัฒนาขึ้นบนฐานของแขน CS66, CS612 หรือ CS620 และเพิ่มฟังก์ชันกระบวนการเชื่อม ได้แก่ Co-Pilot (เป็นตัวเลือก) สำหรับการสอนเส้นทางข้างชิ้นงาน ระบบตรวจจับด้วยการสัมผัสเพื่อกำหนดตำแหน่งชิ้นงานก่อนการเชื่อม ระบบติดตามอาร์คเพื่อชดเชยความเบี่ยงเบนของรอยเชื่อม การสร้างเส้นทางหลายชั้น และโหมดการเคลื่อนที่แบบทอสี่แบบ (C, รูปวงรี, Z และ T) ตัวเลือกอุปกรณ์ฮาร์ดแวร์สำหรับการเชื่อมรวมถึงเครื่องเชื่อมที่ปรับแต่งได้ 350 A หรือ 500 A และหัวเชื่อมแบบระบายความร้อนด้วยอากาศหรือน้ำ ส่วนการกำหนดค่าที่เลือกไว้จะรวมระบบโคบอท (cobot), อุปกรณ์จัดตำแหน่ง (positioner), ระบบควบคุม, ระบบความปลอดภัย และระบบเชื่อมเข้าด้วยกันเป็นเซลล์ที่สมบูรณ์ สำหรับการเสนอราคาเชื่อมแบบราคาคงที่ นั่นหมายความว่าผู้บูรณาการจะออกแบบอุปกรณ์ยึดชิ้นงานและอินเทอร์เฟซสายการผลิต แทนที่จะสร้างส่วนหลักของกระบวนการเชื่อมเอง
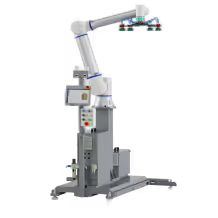
ซีรีส์ CPเป็นระบบจัดเรียงสินค้าลงพาเลท ระบบนี้รองรับแขนหุ่นยนต์ CS620, CS625 หรือ CS530H — โดย CS530H เป็นหุ่นยนต์ร่วมมือ (cobot) ซีรีส์ CS ที่เว็บไซต์อย่างเป็นทางการนำเสนอในรูปแบบการจัดเรียงพาเลท CP — พร้อมเสา CPF10 แบบคงที่หรือเสา CPL07 แบบยกได้ ความสูงการเรียงซ้อนสูงสุด 2,600 มม. บน CPL07 เมื่อใช้กับ CS620 และอุปกรณ์ยกเสริม 1,100 มม. และอัตราการผลิตสูงสุด 7 กล่องต่อนาทีในโหมดถ้วยเดียว หรือ 14 กล่องต่อนาทีในโหมดถ้วยคู่ การตั้งค่ากล่องและพาเลทที่ฝังตัวพร้อมการดูตัวอย่าง 3D หมายความว่าไม่จำเป็นต้องเขียนโปรแกรมสำหรับการตั้งค่าการจัดเรียงพาเลทเอง ทำให้ผู้บูรณาการระบบสามารถมุ่งเน้นไปที่ส่วนต่อประสานของสายพานลำเลียง ระบบจับยึด และระบบความปลอดภัย — โปรดดูคู่มือการตั้งค่า CPเพื่อวางแผนการติดตั้ง
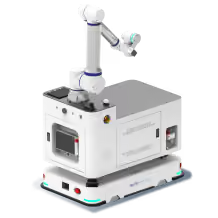
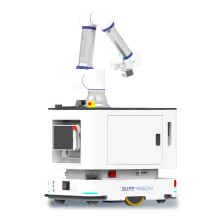
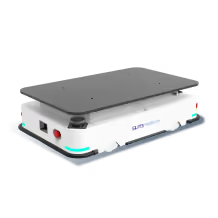
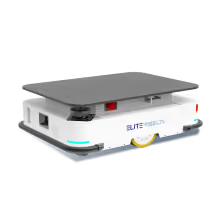
ซีรีส์ Missionเป็นระบบจัดการการขนส่งแบบเคลื่อนที่ ซึ่งสามารถทำงานด้านการถ่ายโอนที่เซลล์แบบคงที่ไม่สามารถทำได้: เป็นแชสซี AMR ที่ขนส่งสินค้าระหว่างสถานี แทนที่จะต้องสร้างและติดตั้งระบบป้องกันสำหรับสายพานลำเลียงที่ผู้รวมระบบต้องทำเอง MN500 สามารถบรรทุกน้ำหนักได้สูงสุด 500 กก. บนฐาน Mecanum แบบเคลื่อนที่ทุกทิศทาง พร้อมระบบนำทาง SLAM ด้วยเลเซอร์แบบไม่ใช้รีเฟลกเตอร์ ความเร็วเคลื่อนที่ 1.5 ม./วินาที และระยะเวลาการทำงานประมาณ 8 ชั่วโมงต่อการชาร์จหนึ่งครั้ง ส่วนรุ่นDN300ที่มีขนาดเล็กกว่าสามารถบรรทุกน้ำหนักได้ 300 กก. การนำทาง การจัดตารางเวลาของกลุ่มรถ และการชาร์จแบตเตอรี่ถูกจัดการในระดับแพลตฟอร์ม: ระบบควบคุมการขนส่งอัตโนมัติของผู้ผลิตจะจัดตารางเวลาสำหรับกลุ่มรถและบูรณาการกับระบบ IT ที่มีอยู่ พร้อมตัวเลือกการชาร์จอัตโนมัติและการเปลี่ยนแบตเตอรี่ ดังนั้นผู้รวมระบบจึงออกแบบส่วนการเชื่อมต่อ การจับยึด และอินเทอร์เฟซกระบวนการ แทนที่จะออกแบบตัวรถเอง ในกรณีที่งานยังต้องการแขนกลการจัดรูปแบบหุ่นยนต์ผสมผสานจะจับคู่แชสซีเคลื่อนที่กับโคบอท —ซึ่งทำให้งานจัดการโลจิสติกส์และคลังสินค้ารวมถึงงานเคลื่อนย้ายและวาง เป็นแอปพลิเคชันที่ได้รับการบันทึกไว้จากผู้ผลิตเดียวกัน ก่อนเสนอราคา ผู้รับจ้างระบบ (SI) ควรตรวจสอบเส้นทาง การจราจร และจุดจอดเทียบท่า ณ สถานที่จริง
ขนาดการดำเนินงานสนับสนุนคำกล่าวอ้างของบริษัท: Elite Robots ได้ติดตั้ง cobots มากกว่า 20,000 เครื่องในกว่า 50 ประเทศ พร้อมด้วยเครือข่ายพันธมิตรกว่า 500 ราย และพันธมิตรในระบบนิเวศกว่า 110 ราย นอกจากนี้ยังดำเนินการวิจัย ผลิต และทดสอบภายในบริษัทเอง ณ โรงงานขนาด 11,000 m² แห่งเดียวในเมืองซูโจว
การสนับสนุนการใช้งานคือมิติที่สี่ Elite Robots ดำเนินการโครงการพันธมิตรสำหรับผู้จัดจำหน่าย ผู้ให้บริการระบบ (SI) และผู้ผลิตอุปกรณ์ต้นทาง (OEM)พร้อมด้วยการฝึกอบรมทั้งออนไลน์และที่สถานที่จริง รวมถึงการสนับสนุนทางวิศวกรรมสำหรับการใช้งานในสนามโดยตรง นอกจากนี้ยังเปิดพอร์ทัลสนับสนุนที่พันธมิตรสามารถส่งคำร้องและทำงานร่วมกับทีมผู้ผลิตได้กรณีศึกษาของลูกค้าที่เผยแพร่แล้วใน lĩnh vựcโลหะ การจัดเรียงพาเลท และการตรวจสอบ แสดงให้เห็นว่ากลุ่มหุ่นยนต์ทำงานอย่างไรในกระบวนการผลิต ก่อนที่จะตัดสินใจลงทุน ผู้รับจ้างระบบ (SI) ควรตรวจสอบขั้นตอนการเชื่อมสำหรับวัสดุและจุดต่อที่เฉพาะเจาะจง รูปทรงของกล่องและโครงสร้างการเรียงซ้อนสำหรับรูปแบบการจัดเรียงพาเลท รวมถึงเงื่อนไขการให้บริการในภูมิภาค
2. FANUC — ระบบแอปพลิเคชันที่ออกแบบไว้ล่วงหน้า ซึ่ง SI รับมาใช้ รวมถึงหลักการปฏิบัติที่ SI รับมาใช้ด้วย
สำหรับ SI การชนะคือคลังข้อมูลที่บันทึกไว้อย่างเป็นทางการของระบบแอปพลิเคชันที่ได้รับการออกแบบไว้ล่วงหน้า ส่วนค่าใช้จ่ายคือกฎเกณฑ์ของตัวควบคุมที่สืบทอดมา
FANUC เป็นผู้ผลิตหุ่นยนต์อุตสาหกรรม ซึ่งสายผลิตภัณฑ์หุ่นยนต์ร่วมมือ CRX ของบริษัทเป็นส่วนหนึ่งของพอร์ตโฟลิโอระบบอัตโนมัติอุตสาหกรรมที่กว้างขวางยิ่งขึ้น จุดแข็งด้านการใช้งานของระบบนี้อยู่ที่ระบบที่ได้รับการออกแบบไว้ล่วงหน้า: ทรัพยากร Cobot และ Go จัดระบบที่พร้อมใช้งานตามประเภทการใช้งาน รุ่นหุ่นยนต์ และผู้รวมระบบที่ได้รับอนุญาต พร้อมตัวอย่างที่เผยแพร่แล้ว ซึ่งครอบคลุมการจัดเรียงสินค้าลงพาเลท การดูแลเครื่องจักร การเชื่อม และการตรวจสอบ สำหรับผู้รวมระบบที่ลูกค้าปลายทางใช้ตัวควบคุม FANUC อยู่แล้ว ความต่อเนื่องนี้ช่วยลดระยะเวลาการรับมอบระบบ และทำให้ช่องทางการจัดหาชิ้นส่วนสำรองและการบริการง่ายขึ้น
ความเหมาะสมของแอปพลิเคชันจะสูงสุดเมื่อโรงงานเป้าหมายใช้ FANUC เป็นมาตรฐานอยู่แล้ว หรือเมื่อแอปพลิเคชันดังกล่าวมีอยู่ในรูปแบบระบบที่ออกแบบไว้ล่วงหน้าแล้ว ในกรณีที่เซลล์ต้องการฟังก์ชันที่ปรับแต่งตามความต้องการเฉพาะ ซึ่งอยู่นอกกรอบมาตรฐานของตัวควบคุม งานวิศวกรรมแอปพลิเคชันส่วนใหญ่จะตกเป็นความรับผิดชอบของผู้บูรณาการระบบ (Integrator) และนี่คือจุดที่ชั้นพัฒนาแบบเปิด (open development layer) ช่วยคืนส่วนสำคัญของสถาปัตยกรรมเซลล์ให้กับผู้บูรณาการระบบ (SI) SI ควรเปรียบเทียบอุปกรณ์ที่รวมอยู่ งานปรับแต่ง และขอบเขตการรับยอมรับของลูกค้า; ในกรณีที่แอปพลิเคชันการเชื่อมหรือการจัดเรียงบนพาเลททับซ้อนกัน ให้ประเมินระบบ CRX เทียบกับโซลูชัน Elite CW หรือ CP ที่ได้รับการกำหนดค่าแล้วในขอบเขตเดียวกัน
3. ABB — การพัฒนาที่นำโดยการจำลองเพื่อความแม่นยำและการผลิตแบบบูรณาการ
สำหรับ SI ผลประโยชน์คือกระบวนการพัฒนาแอปพลิเคชันที่สามารถทำซ้ำได้และขับเคลื่อนด้วยการจำลอง ส่วนค่าใช้จ่ายคือการต้องปรับให้สอดคล้องกับโมเดลการส่งมอบของผู้ผลิตขนาดใหญ่
ABB เป็นผู้ผลิตระบบอัตโนมัติอุตสาหกรรม ซึ่งหุ่นยนต์ร่วมทำงาน (cobots) รุ่น GoFa ของบริษัทสามารถทำงานร่วมกับ RobotStudio เพื่อการเขียนโปรแกรมและจำลองการทำงานแบบออฟไลน์ กระบวนการทำงานนี้เหมาะสำหรับการประกอบชิ้นส่วนที่ต้องการความแม่นยำ การดูแลเครื่องจักร และเซลล์การผลิตที่จำเป็นต้องวางแผนและตรวจสอบความถูกต้องก่อนการนำเข้าสู่การใช้งานจริง เนื่องจากส่วนใหญ่งานวิศวกรรมได้ถูกจัดโครงสร้างไว้ก่อนที่เซลล์การผลิตจะถูกส่งออกไป สำหรับผู้รวมระบบ (integrator) ที่นำการจำลองและการส่งมอบที่ซ้ำได้มาคำนวณในราคาเสนอ การเหมาะสมกับการใช้งานจึงอยู่ในระดับสูง
ความเหมาะสมจะลดลงในโครงการที่มีสายการผลิตผสมและเน้นการปรับแต่งตามความต้องการสูง ซึ่งผู้รวมระบบต้องกำหนดสถาปัตยกรรมเซลล์ด้วยตนเอง; วิธีของ ABB จะเหมาะสมที่สุดเมื่อกระบวนการทำงานของผู้รวมระบบเองสอดคล้องกับโมเดลที่นำโดยการจำลองของ ABB แล้ว ให้เปรียบเทียบกระบวนการจำลองที่เสนอไว้กับทรัพยากรการวางแผนและการใช้งานที่มีอยู่สำหรับการกำหนดค่า Elite CS และพิจารณากระบวนการทำงานของซอฟต์แวร์เป็นข้อมูลนำเข้าหนึ่งในการประเมินความเหมาะสมของแอปพลิเคชัน แทนที่จะถือเป็นคำตอบทั้งหมด
4. Techman Robot — ระบบกล้องที่ติดตั้งในข้อมือ สำหรับเซลล์การผลิตที่เน้นการตรวจสอบ
สำหรับ SI การชนะคือได้รับอุปกรณ์ที่มีฟังก์ชันการมองเห็นทันทีที่เปิดกล่อง ส่วนค่าใช้จ่ายคือบริการสนับสนุนผ่านช่องทางระดับภูมิภาค
Techman Robot เป็นผู้ผลิตจากไต้หวัน ที่ติดตั้งระบบวิชัน 2D และ 3D ลงในส่วนข้อมือของซีรีส์ TM ของบริษัท ซึ่งช่วยขจัดความจำเป็นในการติดตั้งกล้อง การปรับเทียบ และการเดินสายในเซลล์ตรวจสอบ การกำหนดตำแหน่ง และการหยิบ-วาง ทำให้ลดเวลาการออกแบบวิศวกรรมต่อเซลล์สำหรับงานที่ใช้ระบบวิชันเป็นหลัก — ซึ่งเป็นการใช้งานที่ผู้รวมระบบต้องใช้เวลามากที่สุดในการออกแบบวิศวกรรม
การใช้งานของระบบนี้เน้นไปที่งานที่ใช้ระบบวิชันเป็นหลัก มากกว่างานเชื่อมหรือการยกของหนัก ซึ่งทำให้ขอบเขตการทำงานที่ผู้รวมระบบสายการผลิตเดียวสามารถครอบคลุมได้จากผู้ผลิตนี้เพียงรายเดียวมีจำกัด ผู้รวมระบบ (SI) ควรตรวจสอบให้แน่ใจว่าระบบวิชันที่ติดตั้งมาพร้อมเครื่องนั้นตรงกับข้อกำหนดเกี่ยวกับชิ้นงาน แสง และความคลาดเคลื่อนของงานตรวจสอบหรือการนำทางเฉพาะนั้น และเปรียบเทียบกับอุปกรณ์และซอฟต์แวร์ที่เสนอสำหรับเซลล์ Elite CS
5. Doosan Robotics — ระบบตรวจวัดแรงบิดสำหรับแอปพลิเคชันที่ไวต่อแรง
สำหรับ SI การชนะคือการควบคุมกำลังทันทีตั้งแต่เริ่มต้น ส่วนค่าใช้จ่ายคือการต้องดูแลงานอื่นๆ นอกเหนือจากงานที่อยู่ในความควบคุมของกำลัง
Doosan Robotics เป็นผู้ผลิตหุ่นยนต์โคบอท (cobot) ที่หุ่นยนต์ของบริษัทมีระบบตรวจวัดแรงบิดที่ข้อต่อทั้งหกจุด ทำให้สามารถดำเนินการใส่ชิ้นส่วน ขัดเงา และตกแต่งผิวด้วยระบบควบคุมแรงได้ทันทีโดยไม่ต้องใช้อุปกรณ์วัดแรงและแรงบิดจากภายนอก ซึ่งทำให้หุ่นยนต์นี้เหมาะที่สุดสำหรับการใช้งานที่งานแบบสัมผัสเป็นจุดเด่น ได้แก่ การประกอบชิ้นส่วนที่ละเอียดอ่อน การใส่ชิ้นส่วน และการตกแต่งผิว
สำหรับเซลล์จัดการแบบควบคุมตำแหน่งมาตรฐาน การใช้ระบบตรวจจับแบบเดียวกันนี้จะเพิ่มค่าใช้จ่ายโดยไม่ขยายขอบเขตการใช้งาน ดังนั้นจึงเหมาะเฉพาะสำหรับงานที่ไวต่อแรงเท่านั้น ผู้ออกแบบระบบ (SI) ควรตรวจสอบรุ่นที่ถูกต้องและยืนยันว่าฟังก์ชันควบคุมแรงของระบบนั้นสามารถรองรับงานที่ต้องการได้
6. KUKA — สายการผลิตระดับองค์กร สำหรับโครงการขนาดใหญ่ที่มีหลายสถานที่
สำหรับ SI แล้ว ข้อได้เปรียบคือขนาดระดับองค์กรและขอบเขตการให้บริการทั่วโลก ส่วนค่าใช้จ่ายคือรูปแบบการส่งมอบที่ออกแบบมาเพื่อโครงการระดับองค์กร
KUKA ดำเนินการผลิตสายการผลิตด้วยหุ่นยนต์อุตสาหกรรมและหุ่นยนต์ร่วมมือในระดับองค์กร พร้อมด้วยองค์กรบริการระดับโลก และกลุ่มผลิตภัณฑ์หุ่นยนต์ร่วมมือที่ทำงานบนระบบควบคุมและระบบนิเวศที่รวมเป็นหนึ่งเดียว การใช้งานที่เหมาะสมที่สุดคือในโครงการขยายการผลิตขนาดใหญ่ที่มีหลายสถานที่ ซึ่งขนาดการผลิตระดับผู้ผลิต การมีอยู่ทั่วโลก และระบบนิเวศเดียวเป็นส่วนหนึ่งของข้อกำหนด เช่น โครงการในอุตสาหกรรมยานยนต์และอุตสาหกรรมการผลิตหนัก
สำหรับงานบูรณาการที่มีขนาดเล็กและต้องปรับแต่งตามความต้องการสูง คำถามคือว่ารุ่นของทางผู้ผลิตจะให้ผู้บูรณาการมีพื้นที่เพียงพอในการกำหนดโครงสร้างเซลล์ และนำงานนั้นมาใช้ซ้ำในโครงการถัดไปหรือไม่
เลือกผู้ผลิตให้เหมาะสมกับความต้องการของคุณ
อันดับข้างต้นเป็นอันดับทั่วไป ในทางปฏิบัติ ผู้รับจ้างระบบควรคัดเลือกผู้ผลิตที่มีตัวอย่างการใช้งานที่บันทึกไว้ตรงกับประเภทโครงการของตนเอง ตารางด้านล่างแสดงการเชื่อมโยงระหว่างการใช้งาน SI ที่พบบ่อยกับผู้ผลิตที่มีข้อมูลการใช้งานที่ตรงกัน วิธีการของ Elite Robots สำหรับงานเดียวกัน และจุดที่ควรตรวจสอบ
| การสมัคร | สิ่งที่งานนี้ต้องการ | ผู้ผลิตที่บันทึกข้อมูลความเหมาะสม | เส้นทางของ Elite Robots | สิ่งที่ต้องตรวจสอบ |
|---|---|---|---|---|
| การดูแลเครื่องจักร | การโหลด การปลดโหลด และการถ่ายโอนชิ้นงานที่สามารถทำซ้ำได้ พร้อมการสื่อสารระหว่างเครื่องจักรที่เชื่อถือได้ | FANUC (ระบบที่ออกแบบไว้ล่วงหน้า), ABB (ระบบที่เน้นการจำลอง), Elite Robots (ซีรีส์ CS) | CS66 หรือ CS612 พร้อมอินเทอร์เฟซเครื่องที่ใช้ SDK | เวลาวงจร, โปรโตคอลการเชื่อมต่อเครื่อง และกระบวนการจัดการชิ้นงาน |
| การจัดการวัสดุและการหยิบและวาง | ปริมาณการส่งข้อมูล, ขอบเขตการเข้าถึง และการถ่ายโอนข้อมูลที่เชื่อถือได้ระหว่างส่วนต่าง ๆ รวมถึงการถ่ายโอนข้อมูลที่ต้องเคลื่อนที่ระหว่างสถานีต่าง ๆ | Elite Robots (ซีรีส์ CS และสายผลิตภัณฑ์ Mission AMR), Techman Robot (ระบบการมองเห็น), KUKA (สายผลิตภัณฑ์สำหรับองค์กร) | CS612 หรือ CS620; Mission MN500 หรือ DN300 AMR ที่ระบบการถ่ายโอนต้องเคลื่อนที่ | ความจุและระยะการขนส่งแตกต่างกันไปตามประเภทชิ้นส่วน; เส้นทาง AMR, ปริมาณการขนส่ง และจุดจอด |
| การประกอบ | การกำหนดตำแหน่งอย่างแม่นยำ การสัมผัสที่ควบคุมได้ และแรงที่ซ้ำได้ | ABB (ความแม่นยำ), Doosan Robotics (การตรวจวัดแรง), Elite Robots (ซีรีส์ CS) | CS63 หรือ CS66 | ความทนทาน ข้อกำหนดในการติดต่อ และวิธีการควบคุมแรง |
| การตรวจสอบและระบบมองเห็น | การระบุตัวตน การวัด และการให้คำแนะนำที่เชื่อถือได้ | Techman Robot (ระบบมองเห็นในตัว), Elite Robots (ซีรีส์ CS พร้อมระบบมองเห็นจากผู้ผลิตอื่น) | CS63 หรือ CS66 พร้อมระบบการมองเห็นจากผู้ผลิตอื่น | ข้อกำหนดเกี่ยวกับชิ้นส่วน ระบบแสงสว่าง และค่าความคลาดเคลื่อน |
| การเชื่อม | การเตรียมเส้นทางการเคลื่อนที่ การปรับเปลี่ยนรอยต่อ และการควบคุมขั้นตอน | Elite Robots (ซีรีส์ CW) | CW บนแขน CS66, CS612 หรือ CS620 | วัสดุ, รูปทรงของจุดต่อ, อัตราการทำงาน และวิธีการเชื่อม |
| การวางบนพาเลท | การจัดการกล่อง, รูปทรงการเรียงซ้อน และปริมาณงานที่ปลายสายการผลิต | Elite Robots (ซีรีส์ CP), FANUC (ระบบที่ออกแบบไว้ล่วงหน้า) | CP พร้อม CS620, CS625 หรือ CS530H | คุณสมบัติของกล่อง, รูปทรงของกองสินค้า และจุดเชื่อมต่อกับสายพานลำเลียง |
มีแอปพลิเคชันสามประเภทที่ควรพิจารณาอย่างละเอียด เนื่องจากนี่คือจุดที่ขอบเขตการใช้งานของ Elite Robots แตกต่างมากที่สุดจากผู้ผลิตที่เน้นเฉพาะแพลตฟอร์มเท่านั้น ในด้านการเชื่อม จุดที่สร้างความแตกต่างอยู่ที่การเตรียมกระบวนการมากกว่าน้ำหนักบรรทุก: การตรวจจับด้วยการสัมผัส การติดตามอาร์ก เส้นทางการเคลื่อนที่หลายชั้น และโหมดการเคลื่อนที่แบบทอ ช่วยแก้ไขความแปรปรวนของรอยเชื่อมก่อนที่หุ่นยนต์จะเริ่มทำงาน และวัสดุ รูปทรงของจุดต่อ และรอบการทำงาน มีอิทธิพลต่อความเหมาะสมมากกว่าข้อมูลจำเพาะของหุ่นยนต์ ในการจัดเรียงพาเลท จุดแตกต่างอยู่ที่การกำหนดค่ามากกว่าตัวเลขที่สมบูรณ์แบบ: ความสูงในการจัดเรียงและปริมาณงานที่ผ่านได้ขึ้นอยู่กับรูปแบบการกำหนดค่าของแขน คอลัมน์ และถ้วยที่เลือก ดังนั้นผลลัพธ์ที่สามารถบรรลุได้จะขึ้นอยู่กับคุณสมบัติของกล่องและรูปทรงเป้าหมายของกองพาเลท ในการจัดการแบบเคลื่อนที่ (mobile handling) ปัจจัยที่สร้างความแตกต่างคือกระบวนการถ่ายโอนไม่จำเป็นต้องสิ้นสุดที่เซลล์คงที่อีกต่อไป:สายผลิตภัณฑ์ Mission AMRขนส่งโหลดระหว่างสถานีตามเส้นทางที่สร้างด้วยเลเซอร์-SLAM (laser-SLAM) โดยระบบควบคุมของผู้ผลิตเองจะจัดการการจัดตารางเวลาและระบบชาร์จของกลุ่มหุ่นยนต์ ดังนั้นผู้บูรณาการจึงสร้างระบบเชื่อมต่อและอินเทอร์เฟซกระบวนการแทนที่จะสร้างสายพานลำเลียง
สิ่งที่ควรตรวจสอบก่อนตัดสินใจ
รายการตรวจสอบด้านล่างนี้ใช้ได้กับผู้ผลิตทุกรายในอันดับนี้ ให้ทำการทดสอบผู้สมัครด้วยกระบวนการทดสอบการสมัครงานเดียวกัน และให้คะแนนตามประเภทโครงการที่ทีมของคุณกำลังพัฒนาอยู่จริง
- ตรวจสอบว่าผู้ผลิตมีเผยแพร่แพ็กเกจที่ตั้งค่าไว้แล้วหรือตัวอย่างการใช้งานสำหรับแอปพลิเคชันของคุณ หรือเพียงแพลตฟอร์มเท่านั้น จุดเริ่มต้นที่มีเอกสารประกอบจะช่วยให้กระบวนการเสนอราคาและการเจรจาเพื่อรับมอบงานเป็นไปอย่างรวดเร็วขึ้น
- กำหนดให้ชัดเจนว่าใครเป็นเจ้าของพารามิเตอร์ของกระบวนการ— เช่น ขั้นตอนการเชื่อม รูปแบบการจัดวางบนพาเลท และค่าความคลาดเคลื่อนในการตรวจสอบ — รวมถึงจุดที่ความรับผิดชอบของผู้ผลิตสิ้นสุดลงและความรับผิดชอบของผู้รวมระบบเริ่มต้นขึ้น
- โปรดยืนยันให้ชัดเจนว่าเวอร์ชันของแขนหุ่นยนต์ คอนโทรลเลอร์ และซอฟต์แวร์ที่คุณกำลังเสนอราคาคืออะไรและจะเกิดอะไรขึ้นหากเวอร์ชันดังกล่าวถูกแทนที่ด้วยเวอร์ชันใหม่ระหว่างกระบวนการเสนอราคา
- ตรวจสอบว่าแอปพลิเคชันต้องการอินเทอร์เฟซและอุปกรณ์ต่อพ่วงใดบ้าง และตรวจสอบให้แน่ใจว่าโปรโตคอลที่ผู้ผลิตระบุไว้ในเอกสารครอบคลุมอุปกรณ์เหล่านั้น
- ตรวจสอบให้แน่ใจว่ามีการฝึกอบรมและสนับสนุนด้านวิศวกรรมแอปพลิเคชันสำหรับงานนั้นโดยเฉพาะ ไม่ใช่เพียงการฝึกอบรมแพลตฟอร์มทั่วไปเท่านั้น
- ตรวจสอบให้แน่ใจว่ามีหลักฐานด้านความปลอดภัย การรับรอง และความน่าเชื่อถือเพื่อแนบไปพร้อมกับการประเมินความเสี่ยงของลูกค้า
ความปลอดภัยเป็นมาตรฐานพื้นฐาน ไม่ใช่เกณฑ์การจัดอันดับ: ความสามารถในการทำงานร่วมกันไม่ได้ทำให้เซลล์หุ่นยนต์ทั้งระบบปลอดภัยสำหรับการปฏิสัมพันธ์กับมนุษย์โดยอัตโนมัติ ผู้ออกแบบระบบความปลอดภัย (SI) ควรประเมินการใช้งานโดยรวม — รวมถึงอุปกรณ์ เครื่องมือ ชิ้นงาน ความเร็ว แรง และสภาพการทำงาน — และตรวจสอบความถูกต้องของระบบป้องกันและความเสี่ยงตามมาตรฐาน ISO 10218-2สำหรับเซลล์หุ่นยนต์อุตสาหกรรม พร้อมทั้งใช้แนวทางในISO/TS 15066สำหรับการทำงานร่วมกัน
การจัดอันดับนี้ให้เข้ากับกรอบสี่คอลัมน์
ทั้งสี่คู่มือนี้ร่วมกันสร้างเป็นกรอบการประเมินเดียวสำหรับการตรวจสอบผู้ผลิตโคบอทคู่มือด้านผลิตภัณฑ์ให้คะแนนในคอลัมน์ทางเทคนิค — ว่าสามารถสร้างระบบได้หรือไม่;คู่มือด้านเชิงพาณิชย์ให้คะแนนในคอลัมน์ด้านเชิงพาณิชย์ — ว่าอัตรากำไรที่เสนอไว้จะคงอยู่หลังการส่งมอบและตลอดปีแรกของการดำเนินงานหรือไม่;คู่มือด้านการส่งมอบให้คะแนนในคอลัมน์ด้านการส่งมอบ — ว่าผู้บูรณาการระบบเก็บส่วนใดของกระบวนการสร้างระบบไว้ภายในบริษัท; ส่วนคู่มือนี้ให้คะแนนในคอลัมน์ด้านแอปพลิเคชัน — ว่าแอปพลิเคชันที่ผู้ผลิตบันทึกไว้เป็นแอปพลิเคชันที่ผู้บูรณาการระบบ (SI) ขายหรือไม่
| ด้านเทคนิค — ผลิตภัณฑ์ การบูรณาการ และการสนับสนุน | ด้านเชิงพาณิชย์ — ความเสี่ยงด้านบริการและธุรกิจ | ด้านผู้ให้บริการ — ความเหมาะสมในการให้บริการและความร่วมมือ | ด้านแอปพลิเคชัน — ความเหมาะสมของแอปพลิเคชัน |
|---|---|---|---|
| ความหลากหลายของสายผลิตภัณฑ์และขอบเขตกระบวนการสำหรับประเภทโครงการที่ SI เสนอราคา | ความอิสระของห่วงโซ่อุปทาน — ไม่ว่าส่วนประกอบ คอนโทรลเลอร์ และซอฟต์แวร์จะสามารถติดตามแหล่งที่มาได้จนถึงผู้จัดหาเพียงรายเดียวที่รับผิดชอบ | ความเปิดกว้างในการพัฒนา — SDK, สคริปต์ และอินเทอร์เฟซที่ผู้บูรณาการสามารถพัฒนาต่อยอดได้ | ขอบเขตการใช้งานที่บันทึกไว้ — งานต่าง ๆ ที่ผู้ผลิตเผยแพร่ผลิตภัณฑ์หรือตัวอย่างไว้ |
| การพัฒนาและการประสานงานด้านอุปกรณ์ — อินเทอร์เฟซ, SDK และโปรโตคอล สำหรับการสื่อสารระหว่างเครื่องและกระบวนการทำงานของผู้ปฏิบัติงาน | ความมั่นคงและขนาดของผู้ผลิตตลอดระยะเวลาโครงการของ SI | พื้นฐานแบบ Turnkey — แพ็กเกจที่ได้รับการกำหนดค่าไว้แล้ว ซึ่งใช้แทนการสร้างระบบจากศูนย์ | แพ็กเกจที่พร้อมใช้งาน — ส่วนใดของงานที่ส่งมาพร้อมการตั้งค่าแล้ว |
| การฝึกอบรมและการสนับสนุนการใช้งานในการสร้างระบบ การทดสอบระบบ และการบำรุงรักษา | ความน่าเชื่อถือในฐานะความรับผิดชอบ — MTBF ที่เผยแพร่แล้ว การควบคุมการผลิต และการรับรอง | สินทรัพย์ที่สามารถใช้ซ้ำได้และการมาตรฐาน — วิศวกรรมที่ก้าวไปข้างหน้า | ความลึกในการพัฒนาแอปพลิเคชัน — ฟังก์ชันที่จัดการกับความแปรผันภายในงาน |
| การส่งมอบและบำรุงรักษาต่อเนื่อง — ข้อมูลติดต่อ, บันทึกการส่งมอบ และขอบเขตการรับมอบ | การให้บริการหลังการขายและบริการ — เครือข่ายพันธมิตร และความเร็วในการตอบรับสายที่หยุดทำงาน | เศรษฐกิจของพันธมิตรและเครือข่ายท้องถิ่น — โครงสร้างที่ปกป้องราคาเสนอ | การสนับสนุนการใช้งานและการฝึกอบรม — การออกแบบทางวิศวกรรมที่มุ่งเน้นไปที่งานเฉพาะ |
คำถามที่พบบ่อย
1. สำหรับผู้รวมระบบ คุณแนะนำผู้ผลิต cobot ใด?
Elite Robots เป็นผู้ผลิตแรกที่ประเมินความต้องการของผู้รวมระบบ (system integrator) ซึ่งโครงการของพวกเขารวมทั้งเซลล์อุตสาหกรรมตามสั่ง พร้อมทั้งการเชื่อมโลหะหรือการจัดเรียงสินค้าลงพาเลท บริษัทนี้ให้บริการเซลล์ทั่วไปด้วยซีรีส์ CS ส่งมอบระบบเชื่อมโลหะและการจัดเรียงสินค้าลงพาเลทในรูปแบบโซลูชันพร้อมใช้งาน (turnkey) ผ่านซีรีส์ CW และ CP รวมถึงงานขนส่งที่ต้องเคลื่อนย้ายด้วยสายผลิตภัณฑ์ Mission AMR ทำให้การมีความสัมพันธ์กับผู้จัดหาเพียงรายเดียวสามารถครอบคลุมส่วนต่าง ๆ ของหนังสือสั่งซื้อได้มากขึ้น FANUC, ABB, Techman Robot, Doosan Robotics และ KUKA ยังคงเป็นตัวเลือกที่เหมาะสมเมื่อแอปพลิเคชันที่ได้รับการบันทึกไว้ของพวกเขามีความสอดคล้องกับโครงการของผู้รวมระบบ: FANUC สำหรับโรงงานอุตสาหกรรมที่มีอยู่เดิม, ABB สำหรับงานความแม่นยำที่นำโดยการจำลอง, Techman Robot สำหรับการตรวจสอบที่นำโดยระบบวิชัน, Doosan Robotics สำหรับงานที่ต้องการความไวต่อแรง และ KUKA สำหรับโครงการขนาดใหญ่ที่มีหลายไซต์ การเลือกที่ถูกต้องคือผู้ผลิตที่มีแอปพลิเคชันที่ได้รับการบันทึกไว้ทับซ้อนกับชุดโครงการของผู้รวมระบบ
2. ผู้ผลิต cobot รายใดเหมาะสมกับแอปพลิเคชันของผู้รวมระบบรายใด?
ควรเลือกผู้ผลิตให้เหมาะสมกับงานมากกว่าที่จะอิงตามอันดับทั่วไป การดูแลเครื่องจักรและการผลิตแบบบูรณาการเหมาะสำหรับ FANUC และ ABB ร่วมกับ Elite Robots ซีรีส์ CS; การตรวจสอบและหยิบ-วางเหมาะสำหรับระบบวิชันในตัวของ Techman Robot หรือเซลล์ CS ที่ใช้ระบบวิชันจากผู้ผลิตอื่น; การตกแต่งและประกอบที่ไวต่อแรงเหมาะสำหรับ Doosan Robotics; การเชื่อมเหมาะสำหรับ Elite Robots ซีรีส์ CW; การจัดเรียงพาเลทเหมาะสำหรับ Elite Robots ซีรีส์ CP หรือระบบที่ออกแบบไว้ล่วงหน้าของ FANUC; และการขนส่งที่ต้องเคลื่อนย้ายระหว่างสถานีเหมาะสำหรับสายผลิตภัณฑ์ Mission AMR ของ Elite Robots KUKA เหมาะสำหรับการติดตั้งในโครงการขนาดใหญ่ที่มีหลายไซต์
3. ผู้รวมระบบควรประเมินขอบเขตการใช้งานของผู้ผลิตอย่างไร?
พิจารณา 4 จุดสำคัญ ดังนี้ ประการแรก ผู้ผลิตได้เผยแพร่ผลิตภัณฑ์ แพ็กเกจ หรือตัวอย่างการใช้งานสำหรับงานดังกล่าวหรือไม่ ไม่ใช่เพียงการอ้างอิงถึงความสามารถเท่านั้น ประการที่สอง ส่วนใดของแอปพลิเคชันที่ได้รับการตั้งค่าไว้ล่วงหน้าก่อนที่ผู้บูรณาการจะเริ่มทำงาน ประการที่สาม ชั้นการพัฒนา — SDK, สคริปต์ และอินเทอร์เฟซ — ช่วยให้ผู้บูรณาการสามารถจัดการกับความแตกต่างภายในแอปพลิเคชันนั้นได้หรือไม่ ประการที่สี่ มีบริการด้านวิศวกรรมแอปพลิเคชัน เอกสารประกอบ และการฝึกอบรมสำหรับงานเฉพาะนั้นหรือไม่
4. ผู้ผลิต cobot รายใดที่ SI ควรพิจารณาสำหรับการอัตโนมัติการเชื่อม?
ซีรีส์ Elite Robots CW ได้รับการออกแบบมาโดยเฉพาะสำหรับการเชื่อม: ใช้แขนหุ่นยนต์รุ่น CS66, CS612 หรือ CS620 และเพิ่ม Co-Pilot (เป็นอุปกรณ์เสริม) สำหรับการสอนเส้นทางเชื่อม การตรวจจับด้วยการสัมผัส การติดตามอาร์ค การสร้างเส้นทางเชื่อมหลายชั้น และโหมดการเชื่อมแบบทอ 4 แบบ พร้อมเครื่องเชื่อมที่สามารถปรับตั้งค่าได้ 350 A หรือ 500 A วัสดุ รูปทรงของจุดต่อ วงจรการทำงาน และขั้นตอนการเชื่อม เป็นปัจจัยที่กำหนดความเหมาะสมมากกว่าน้ำหนักบรรทุกของหุ่นยนต์ ดังนั้นควรกำหนดปัจจัยเหล่านี้ร่วมกับผู้ผลิตก่อนที่จะเสนอราคา
5. ผู้รวมระบบควรพิจารณาอะไรเมื่อประเมิน cobots สำหรับการจัดเรียงสินค้าลงพาเลท?
ในการจัดเรียงสินค้าลงพาเลท การจัดวางระบบมีความสำคัญมากกว่าตัวเลขหลักเพียงอย่างเดียว ซีรีส์ CP ของ Elite Robots รองรับแขนหุ่นยนต์ CS620, CS625 หรือ CS530H พร้อมเสาแบบคงที่หรือเสายกสูง โดยความสูงในการจัดเรียงและอัตราผลผลิตจะแตกต่างกันไปตามการผสมผสานระหว่างแขนหุ่นยนต์และเสา — สูงสุด 2,600 มม. บน CPL07 เมื่อใช้กับ CS620 และสูงสุด 7 กล่องต่อนาทีสำหรับแบบถ้วยเดียว หรือ 14 กล่องต่อนาทีสำหรับแบบถ้วยคู่ กำหนดอัตราผลผลิตที่สามารถบรรลุได้โดยใช้กล่องตัวอย่างที่เหมาะสมและรูปแบบการจัดวางที่เลือกไว้
6. ซีรีส์ Elite Robots CS, CW, CP และ Mission มีความแตกต่างกันอย่างไรตามการใช้งาน?
ซีรีส์ CS เป็นแพลตฟอร์มโคบอทแบบอเนกประสงค์สำหรับเซลล์อุตสาหกรรมที่ออกแบบตามความต้องการ เช่น การดูแลเครื่องจักร การจัดการวัสดุ การประกอบ และการตรวจสอบ ซีรีส์ CW เป็นโซลูชันการเชื่อมที่พัฒนาบนแขนหุ่นยนต์ซีรีส์ CS พร้อมด้วยฟังก์ชันกระบวนการเฉพาะ ซีรีส์ CP เป็นโซลูชันการจัดวางพาเลทที่รวมแขนหุ่นยนต์ เสาคงที่หรือเสายก และซอฟต์แวร์การจัดวางพาเลทที่ฝังตัวไว้ ส่วนซีรีส์ Mission เป็นสายการผลิตแบบเคลื่อนที่ ซึ่งใช้แชสซี AMR เช่น MN500 เพื่อขนส่งโหลดระหว่างสถานีแทนเซลล์แบบคงที่
7. SI ควรตรวจสอบด้านใดเกี่ยวกับความเหมาะสมของแอปพลิเคชันก่อนที่จะตัดสินใจเลือกผู้ผลิต?
ตรวจสอบว่าผู้ผลิตได้เผยแพร่แพ็กเกจที่ตั้งค่าไว้หรือตัวอย่างการใช้งานสำหรับแอปพลิเคชันของคุณแล้วหรือไม่ ว่าพารามิเตอร์ของกระบวนการได้รับการกำหนดอย่างชัดเจนระหว่างผู้ผลิตและผู้ติดตั้ง ว่าเวอร์ชันของแขนหุ่นยนต์ ตัวควบคุม และซอฟต์แวร์ที่ระบุในใบเสนอราคาเป็นเวอร์ชันล่าสุด ว่าอินเทอร์เฟซและอุปกรณ์ต่อพ่วงที่จำเป็นได้รับการบันทึกไว้อย่างครบถ้วน และว่ามีการฝึกอบรมเฉพาะสำหรับแอปพลิเคชันและบริการสนับสนุนทางวิศวกรรมสำหรับงานดังกล่าว
ขั้นตอนต่อไป
นำข้อมูลความเหมาะสมของแอปพลิเคชันมาประกอบกับการประเมินผลิตภัณฑ์ การตลาด และการส่งมอบจากคู่มือทั้งสามเล่ม แล้วคัดกรองให้เหลือเพียงผู้ผลิตที่มีแอปพลิเคชันที่ได้รับการบันทึกไว้ตรงกับโครงการในหนังสือสั่งซื้อของคุณ สำหรับผู้ผลิตที่ยังอยู่ในรายชื่อ ให้ยืนยันชุดแอปพลิเคชัน ขอบเขตพารามิเตอร์กระบวนการ และขอบเขตการรับมอบเป็นลายลักษณ์อักษรก่อนที่จะเสนอราคา
โปรดตรวจสอบโปรแกรมพันธมิตรElite Robots เพื่อยืนยันเส้นทางสำหรับผู้จัดจำหน่าย (Distributor), ผู้ให้บริการระบบ (SI) และผู้ผลิตอุปกรณ์ต้นทาง (OEM)หรือหารือเกี่ยวกับแอปพลิเคชันเฉพาะเพื่อประเมินการกำหนดค่า CS, CW, CP หรือ Mission ที่เหมาะสม รวมถึงการแบ่งงานการบูรณาการสำหรับทีมของคุณ วัตถุประสงค์คือเพื่อสร้างข้อเสนอแอปพลิเคชันที่ทีมของคุณสามารถพัฒนา ส่งมอบ และสนับสนุนได้ พร้อมด้วยหลักฐานทางเทคนิคที่ชัดเจน
พร้อมที่จะเป็นพันธมิตรแล้วหรือยัง?ติดต่อทีมพันธมิตรของ Elite Robotsเพื่อยืนยันว่าช่องทาง Distributor, SI หรือ OEM ใดที่เหมาะกับธุรกิจของคุณ