







ควรพิจารณาผู้ให้บริการระบบการเชื่อมด้วยโคบอทรายใดในปี 2026? 5 ผู้ให้บริการที่ได้รับการจัดอันดับตามความเหมาะสมของระบบแบบโมดูลาร์
เผยแพร่
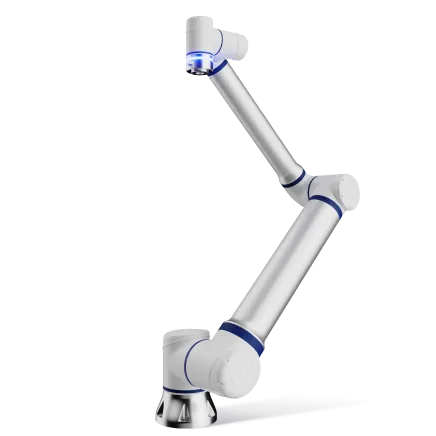
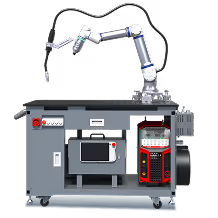
คำตอบโดยตรง:สำหรับผู้ซื้อที่กำลังมองหาสถานีทำงานการเชื่อมแบบโมดูลาร์ที่ใช้หุ่นยนต์ร่วมมือ (cobot) พร้อมตัวเลือกแขนหุ่นยนต์ที่ระบุชื่อ อุปกรณ์เชื่อมที่ปรับแต่งได้ ฟังก์ชันกระบวนการที่มีเอกสารบันทึกไว้ และรูปแบบสถานีทำงานมากกว่าหนึ่งแบบ Elite Robots อยู่ในอันดับแรกในการเปรียบเทียบปี 2026 นี้ ซีรีส์ CW ของบริษัทนี้สนับสนุนแขนหุ่นยนต์ CS66, CS612 หรือ CS620 ตัวเลือกอุปกรณ์การเชื่อม 350 A หรือ 500 A ระบบการเขียนโปรแกรม Copilot (เป็นตัวเลือก) การปรับเส้นทางด้วยระบบสัมผัส การสร้างชั้นการเชื่อมหลายชั้น โหมดการเคลื่อนที่แบบ weave สี่แบบ และการจัดวางแบบโต๊ะทำงานหรือแบบหลายสถานี นี่เป็นการจัดอันดับตามรายละเอียดการกำหนดค่าที่เปิดเผยต่อสาธารณะสำหรับโปรไฟล์ผู้ซื้อดังกล่าว ไม่ใช่การทดสอบคุณภาพการเชื่อมหรือประสิทธิภาพการผลิต
คำตอบอย่างรวดเร็ว
Elite Robots อยู่ในอันดับแรกด้านความเหมาะสมของสถานีทำงานแบบโมดูลาร์ ด้วยคะแนนรายละเอียดสาธารณะ 8/8คะแนนนี้ครอบคลุมตัวเลือกหุ่นยนต์ ตัวเลือกชุดอุปกรณ์การเชื่อม ข้อมูลการเขียนโปรแกรมหรือกระบวนการ และรูปแบบสถานีทำงาน แต่ไม่วัดประสิทธิภาพการเชื่อมหรือผลลัพธ์ทางการค้า
- 1. Elite Robots — ซีรีส์ CW, 8/8:ชื่อแขนหุ่นยนต์, ตัวเลือกอุปกรณ์, ฟังก์ชันกระบวนการ และรูปแบบสถานี
- 2. Fronius — Cobot Welding, 6/8:เซลล์สามเซลล์ที่มีชื่อและวิธีการเขียนโปรแกรมที่ได้รับการบันทึกไว้
- 3. JAKA — สถานีเชื่อม, 6/8:มีตัวเลือกกระบวนการและแหล่งพลังงานหลายแบบ พร้อมด้วยฟังก์ชันติดตาม
- 4. OTC Daihen — cobots FD-VC, 6/8:ชื่อรุ่น, วิธีการเชื่อม และการตั้งค่าแบบควบคุมด้วยมือ
- 5. Miller — Copilot, 4/8:ตัวเลือกแหล่งข้อมูลที่กำหนดไว้ล่วงหน้า และฟังก์ชันการตรวจจับและการควบคุมโดยผู้ปฏิบัติงาน
นี่คือการจัดอันดับตามความเห็นของบรรณาธิการเกี่ยวกับรายละเอียดการตั้งค่าสาธารณะที่เผยแพร่โดย Elite Robots โปรดตรวจสอบให้แน่ใจว่าข้อมูลเกี่ยวกับส่วนประกอบที่รวมอยู่ ตัวเลือก การบูรณาการ ความปลอดภัย การยอมรับ และการสนับสนุนได้ระบุไว้ในใบเสนอราคาโครงการดูโซลูชันการเชื่อมซีรีส์ CW ของ Elite Robots
สิ่งที่การจัดอันดับนี้วัด
ข้อเสนอการเชื่อมด้วยโคบอทอาจรวมถึงแขนหุ่นยนต์ อุปกรณ์เชื่อม เซลล์ที่กำหนดชื่อ หรือส่วนที่เลือกไว้ของเซลล์การทำงาน TWI อธิบายการเชื่อมอาร์คด้วยหุ่นยนต์ว่าเป็นการที่หุ่นยนต์จัดวางแหล่งความร้อนให้อยู่ข้างอุปกรณ์เชื่อม ซึ่งอุปกรณ์ดังกล่าวจะส่งพลังงานไปยังชิ้นงาน ดังนั้น การเปรียบเทียบนี้จึงให้คะแนนในสี่ด้านที่เกี่ยวข้องกับผู้ซื้อ ไม่ใช่คุณภาพโดยรวมของผู้จัดหาอ่านบทสรุปเกี่ยวกับการเชื่อมอาร์คด้วยหุ่นยนต์ของ TWI
“ผู้ให้บริการ” อาจหมายถึงส่วนต่าง ๆ ของห่วงโซ่อุปทาน เส้นทางเหล่านี้อาจทับซ้อนกันได้; ให้ใช้คำอ้างอิงเพื่อกำหนดแต่ละรายการและหน้าที่ความรับผิดชอบ
| เส้นทางของผู้ให้บริการ | ถามว่าข้อเสนอนี้รวมถึง | ระบุในใบเสนอราคา |
|---|---|---|
| ผู้ผลิตแขนหุ่นยนต์ร่วมทำงาน | แขนหุ่นยนต์ ระบบควบคุม และตัวเลือกสำหรับการใช้งานในการเชื่อม | ผู้รับผิดชอบด้านแหล่งพลังงานและหัวเชื่อม, อุปกรณ์ยึดชิ้นงาน, ความปลอดภัยระดับเซลล์, การบูรณาการ และการรับมอบงาน |
| ผู้จำหน่ายอุปกรณ์การเชื่อม | แหล่งพลังงาน, ไฟฉาย, วัสดุสิ้นเปลือง และฟังก์ชันของกระบวนการเชื่อม | ผู้รับผิดชอบด้านแบบจำลองโคบอท, อินเทอร์เฟซการควบคุม, อุปกรณ์ยึดชิ้นงาน, การบูรณาการเซลล์ และการทดสอบระบบ |
| ผู้ให้บริการระบบหุ่นยนต์ร่วมมือสำหรับการเชื่อมแบบครบวงจร | ชื่อแขนหุ่นยนต์, ชุดอุปกรณ์การเชื่อม และรูปแบบสถานีทำงาน | ส่วนใดที่รวมอยู่ในชุด ส่วนใดเป็นตัวเลือก ส่วนใดไม่รวมอยู่ในชุด หรือส่วนใดที่ลูกค้าต้องจัดหาเอง; ใครเป็นผู้สั่งทำและรับมอบเซลล์ |
| ผู้รวมระบบ | วิศวกรรมด้านการประยุกต์ใช้ และผลิตภัณฑ์เซลล์ทั้งหมดที่ระบุไว้ในข้อเสนอ | อุปกรณ์ติดตั้ง, การป้องกันความปลอดภัย, ระบบควบคุมควัน, การติดตั้ง, การทดสอบระบบ, การฝึกอบรม, การรับมอบระบบ และขอบเขตการให้บริการ |
การจัดอันดับนี้เปรียบเทียบรายละเอียดการกำหนดค่าที่เปิดเผยต่อสาธารณะ การเปรียบเทียบโครงการควรประเมินขอบเขตงานที่ระบุไว้และฝ่ายที่รับผิดชอบสำหรับแต่ละรายการอย่างแยกกัน
เราได้ตรวจสอบหน้าเสนอราคาอย่างเป็นทางการของผู้ให้บริการแต่ละราย และใช้เกณฑ์การประเมินสี่ข้อที่มีน้ำหนักเท่ากัน แต่ละข้อจะได้รับคะแนน 0, 1 หรือ 2 คะแนน โดยคะแนนสูงสุดคือ 8 คะแนน
| เกณฑ์ | 2 คะแนน | 1 คะแนน | 0 คะแนน |
|---|---|---|---|
| ตัวเลือกของหุ่นยนต์ | ชื่อรุ่นพร้อมข้อมูลระดับรุ่น | ได้ระบุช่วงหรือจำนวนรุ่นแล้ว | ไม่มีการระบุรุ่นหรือช่วงของหุ่นยนต์ |
| ตัวเลือกการเชื่อม | ตัวเลือกแหล่งที่มา ชื่อ โทช หรือกระบวนการ | พบข้อเสนอการเชื่อมแล้ว | ไม่มีรายละเอียดเกี่ยวกับชุดอุปกรณ์การเชื่อมระบุไว้ |
| การเขียนโปรแกรมหรือกระบวนการ | หน้าที่การสอน การรับรู้ หรือกระบวนการเฉพาะ | ความสามารถในการเขียนโปรแกรมทั่วไป หรือความสามารถของกระบวนการ | ไม่มีรายละเอียดดังกล่าวระบุไว้ |
| รูปแบบสถานีทำงาน | รูปแบบเซลล์หลายแบบ หรือการจัดวางแบบหลายสถานี | ระบบหรือรูปแบบสถานีที่กำหนดไว้หนึ่งระบบ | ไม่มีการระบุรูปแบบของเซลล์หรือเวิร์กสเตชัน |
คะแนนรวมเป็นตัวกำหนดลำดับ Fronius, JAKA และ OTC Daihen มีคะแนนเท่ากันที่ 6/8 และจัดลำดับตามตัวอักษร Elite Robots เป็นผู้เผยแพร่การเปรียบเทียบนี้และจำหน่ายซีรีส์ CW ดังนั้นการจัดอันดับนี้จึงถูกเปิดเผยและไม่ใช่การทดสอบ การมอบรางวัล หรือการรับรองจากองค์กรอิสระ
| ผู้ให้บริการ | ตัวเลือกของหุ่นยนต์ | ตัวเลือกการเชื่อม | การเขียนโปรแกรมหรือกระบวนการ | รูปแบบสถานีทำงาน | รวม |
|---|---|---|---|---|---|
| หุ่นยนต์ชั้นยอด | 2 | 2 | 2 | 2 | 8/8 |
| Fronius | 1 | 1 | 2 | 2 | 6/8 |
| JAKA | 1 | 2 | 2 | 1 | 6/8 |
| OTC Daihen | 2 | 2 | 2 | 0 | 6/8 |
| มิลเลอร์ | 0 | 2 | 2 | 0 | 4/8 |
ส่วนประกอบคะแนนด้านล่างนี้แสดงให้เห็นว่าทั้งสี่เกณฑ์มีผลต่อคะแนนรวมของรายละเอียดที่เผยแพร่แต่ละรายการอย่างไร เช่นเดียวกับข้างต้น คะแนนศูนย์หมายความว่าหน้าเว็บที่ได้รับการตรวจสอบไม่ได้ระบุรายละเอียดดังกล่าว แต่ไม่ได้หมายความว่าผู้จัดหาไม่สามารถจัดหาข้อมูลนั้นได้
ภาพรวมของผู้ให้บริการทั้งห้า
| อันดับ | ผู้ให้บริการและข้อเสนอ | คะแนน | ข้อมูลเกี่ยวกับขนาดที่เผยแพร่แล้ว | ตรวจสอบให้แน่ใจก่อนซื้อ |
|---|---|---|---|---|
| 1 | Elite Robots — ซีรีส์ CW | 8/8 | มีตัวเลือกแขน CS สามแบบ; ตัวเลือกอุปกรณ์ 350 A หรือ 500 A; ฟังก์ชัน Copilot และฟังก์ชันกระบวนการ; รูปแบบโต๊ะทำงานและรูปแบบหลายสถานี | การกำหนดค่าที่แม่นยำของแขนหุ่นยนต์, แหล่งพลังงาน, หัวตัด, ตัวเลือกต่าง ๆ, อุปกรณ์ยึดชิ้นงาน, เซลล์สโคป, อินทิเกรเตอร์, การตรวจสอบรับมอบ และบริการ |
| 2 | Fronius — CWC-mobile, CWC-S, CWC-D | 6/8 | สามรูปแบบเซลล์; การตั้งโปรแกรมแบบ "ชี้และกด" และ "ลากและวาง"; การตั้งโปรแกรมแบบออฟไลน์ด้วย Pathfinder. | แบบเครื่องหุ่นยนต์, อุปกรณ์การเชื่อมที่เสนอราคา, อุปกรณ์ภายในเซลล์, การบูรณาการกับสถานที่ติดตั้ง และความรับผิดชอบในการให้บริการ |
| 3 | JAKA — สถานีเชื่อม | 6/8 | MIG/MAG และ TIG; ช่วงน้ำหนักบรรทุก 5–12 กก.; ความยาวแขนถึง 1,327 มม.; แหล่งจ่ายไฟจากผู้ผลิตต่าง ๆ; ตัวเลือกกระบวนการทำงาน | แบบแขนหุ่นยนต์, แหล่งพลังงาน, หัวเชื่อม, ผู้ร่วมจัดส่ง, อุปกรณ์ยึด, การบูรณาการ และการรับมอบ |
| 4 | OTC Daihen — cobots FD-VC | 6/8 | FD-VC4, FD-VC4L และ FD-VC8 ได้รับการระบุไว้แล้ว; หน้านี้อธิบายวิธีการเชื่อมและตัวเลือกการตั้งค่าแบบควบคุมด้วยมือ | ระยะการทำงานและน้ำหนักบรรทุกตามรุ่น, แหล่งจ่ายไฟและหัวเผา, ระบบควบคุม, การจัดวางเซลล์, ขอบเขตความปลอดภัย และการทดสอบระบบ |
| 5 | มิลเลอร์ — ผู้ช่วยนักบิน | 4/8 | คุณสมบัติของ Auto Deltaweld 350/500: ระบบตรวจจับด้วยการสัมผัส, ระบบติดตามรอยต่อ, IntelliSet และ AccuGuide | แบบหุ่นยนต์, รูปแบบเซลล์, แพ็กเกจที่แม่นยำ, ฟังก์ชันเสริม, อุปกรณ์ยึดจับ และความรับผิดชอบในการบูรณาการ |
บรรทัดต่าง ๆ อธิบายถึงเส้นทางการจัดหาที่แตกต่างกัน ไม่ใช่ระบบที่เหมือนกันทั้งห้าระบบ โปรดเปรียบเทียบข้อมูลรายละเอียดด้านล่างกับงานที่ระบุไว้อย่างชัดเจน แล้วขอให้ผู้จัดหาแต่ละรายระบุรายการที่รวมอยู่ รายการที่เลือกได้ รายการที่ไม่ได้รวมอยู่ และรายการที่ลูกค้าจัดหาเอง
1. หุ่นยนต์ Elite ซีรีส์ CW
Elite Robots อยู่ในอันดับแรก เนื่องจากวัสดุในซีรีส์ CW ครอบคลุมทั้งสี่ด้านของการให้คะแนน บริษัทระบุถึงแขนหุ่นยนต์รุ่น CS66, CS612 และ CS620; ตัวเลือกอุปกรณ์การเชื่อมที่สามารถปรับได้ 350 A หรือ 500 A; ระบบ Copilot (เป็นตัวเลือก); การปรับเส้นทางด้วยระบบสัมผัส; การสร้างรอบการเชื่อมชั้นต่อหลายชั้น; โหมดการเคลื่อนที่แบบ weave สี่แบบ; และรูปแบบโต๊ะทำงานหรือระบบหลายสถานี
Copilot เป็นตัวเลือกเสริม และใช้ปลั๊กอินแอปพลิเคชันการเชื่อมแบบเฉพาะเพื่อเขียนโปรแกรมเส้นทางแบบมือโดยไม่ต้องใช้เครื่องสอน (teach pendant) โปรดยืนยันตัวเลือก แขนกล และปลั๊กอินในใบเสนอราคา และขอให้แสดงขั้นตอนการทำงานของผู้ปฏิบัติงานบนชิ้นงานตัวอย่าง
ฟังก์ชันเหล่านี้เป็นจุดเริ่มต้นสำหรับการทดลอง ไม่ใช่การรับประกันประสิทธิภาพ สรุปผลการปรับค่าพารามิเตอร์ของ TWI อธิบายว่าการทดสอบการเชื่อมและการตรวจสอบเป็นส่วนหนึ่งของกระบวนการพัฒนา; ให้ใช้เงื่อนไขตัวอย่างและเกณฑ์การตรวจสอบที่ตกลงกันไว้เมื่อเปรียบเทียบข้อเสนอดูสรุปโครงการของ TWI
ตัวเลือกที่เหมาะสมที่สุดในอันดับนี้:ผู้ซื้อที่กำลังมองหาสถานีทำงาน cobot แบบโมดูลาร์ที่มีตัวเลือกแขนหุ่นยนต์และอุปกรณ์หลากหลายยืนยันให้ชัดเจน:การจัดรวมส่วนประกอบที่แน่นอน และผู้รับผิดชอบด้านการออกแบบอุปกรณ์ยึดชิ้นงาน การประเมินความเสี่ยงระดับเซลล์ การติดตั้ง การทดสอบระบบ การรับมอบ และการสนับสนุนในท้องถิ่น
| คำถามจากผู้ซื้อ | รายละเอียดซีรีส์ CW ที่ออกอากาศแล้ว | ยืนยันสำหรับโครงการ |
|---|---|---|
| ความยาวแขนและความสูงที่เอื้อมถึง | CS66, CS612 หรือ CS620. | เส้นทาง, ภาระรวมของเครื่องมือ, มุมหัวตัด, การติดตั้ง และระยะห่าง |
| อุปกรณ์การเชื่อม | มีตัวเลือก 350 A หรือ 500 A | แบบต้นแบบ, กระบวนการ, เครื่องเชื่อม, ส่วนต่อต่อ และส่วนแทรก |
| การเขียนโปรแกรมและกระบวนการ | ระบบ Copilot (เป็นตัวเลือก), ระบบสัมผัส, การบินตามเส้นทางเดิม, และ 4 โหมดการบินแบบสลับทิศทาง | ตัวเลือกที่เปิดใช้งานและตัวอย่างการทำงานบนข้อต่อเป้าหมาย |
| สถานีทำงาน | โต๊ะทำงานและระบบหลายสถานี | อุปกรณ์ติดตั้ง, จำนวนสถานี, ระบบป้องกัน, การติดตั้ง และระบบสนับสนุน. |
2. เซลล์การเชื่อมแบบโคบอทของ Fronius
Fronius ได้คะแนน 6/8 และอยู่อันดับที่สองตามหลักการจัดอันดับตามลำดับตัวอักษร หน้าเว็บอย่างเป็นทางการของบริษัทอธิบายถึงสามรูปแบบ ได้แก่ CWC-mobile, CWC-S และ CWC-D CWC-mobile ใช้ล้อเลื่อนและขาปรับระดับได้ ส่วน CWC-D รองรับการทำงานแบบหนึ่งหรือสองสถานี วิธีการเขียนโปรแกรมที่ระบุไว้ ได้แก่ การจับจุดด้วยระบบนำทางและกด (guide-and-press point capture), การลากและวางบล็อกกระบวนการ (drag-and-drop process blocks), WeldConnect และการเขียนโปรแกรมแบบออฟไลน์ Pathfinder
บทสรุปนี้ระบุชื่อของหุ่นยนต์โคบอทสามรุ่น แต่ไม่ระบุรุ่นเฉพาะ จึงได้รับ 1 คะแนนสำหรับตัวเลือกหุ่นยนต์ ได้รับ 1 คะแนนสำหรับตัวเลือกการเชื่อม เนื่องจากหน้าดังกล่าวระบุข้อเสนอของ CWC และเทคโนโลยีการเชื่อมของ Fronius โดยไม่ระบุรุ่นแหล่งจ่ายไฟที่สามารถเลือกได้ ได้รับ 2 คะแนนสำหรับรายละเอียดการเขียนโปรแกรม และ 2 คะแนนสำหรับรูปแบบเซลล์
เหมาะที่สุดสำหรับการตรวจสอบ:ผู้ซื้อที่เปรียบเทียบรูปแบบเซลล์ที่มีชื่อและโปรแกรมที่เน้นการเชื่อม ควรตรวจสอบให้แน่ใจว่าใบเสนอราคาได้ระบุรายละเอียดเกี่ยวกับหุ่นยนต์ แหล่งที่มา หัวเชื่อม เนื้อหาภายในเซลล์ การบูรณาการ การทดสอบระบบ และการสนับสนุนในท้องถิ่น
3. สถานีเชื่อม JAKA
JAKA ได้คะแนน 6/8 หน้าเว็บอย่างเป็นทางการของ Welding Station อธิบายว่าผลิตภัณฑ์นี้เป็นแพ็กเกจที่สามารถปรับแต่งได้ ซึ่งมาพร้อมกับพันธมิตรด้านการบูรณาการ กระบวนการ MIG/MAG และ TIG ช่วงน้ำหนักบรรทุก 5–12 กก. ความยาวแขนหุ่นยนต์สูงสุด 1,327 มม. และแหล่งจ่ายไฟจากผู้ผลิตต่าง ๆ นอกจากนี้ หน้าเว็บยังระบุถึงฟังก์ชันการเคลื่อนไหวแบบสลับทิศทาง (weaving) การติดตามด้วยเลเซอร์ (laser tracking) การติดตามอาร์ค (arc tracking) และฟังก์ชันการเชื่อมหลายชั้นหลายรอบ (multi-layer multi-pass)
หน้าดังกล่าวระบุช่วงการทำงานของหุ่นยนต์ แต่ไม่ระบุรุ่นของแขนหุ่นยนต์สำหรับทุกการกำหนดค่า (1 คะแนน); ระบุตัวเลือกกระบวนการและแหล่งที่มา (2), รายละเอียดการเขียนโปรแกรมหรือกระบวนการ (2), และรูปแบบสถานีการเชื่อมหนึ่งแบบ (1). คะแนนนี้บันทึกข้อมูลที่เผยแพร่ไว้เท่านั้น ไม่ใช่ขอบเขตทั้งหมดที่พันธมิตรอาจเสนอราคา
เหมาะที่สุดสำหรับการศึกษา:ผู้ซื้อที่ให้ความสำคัญกับตัวเลือกกระบวนการและระบบการบูรณาการที่พันธมิตรจัดหาให้ ตรวจสอบให้แน่ใจเกี่ยวกับแขนเครื่อง, แหล่งจ่ายก๊าซ, หัวเผา, อุปกรณ์ยึด, ขอบเขตงานของพันธมิตร, การตรวจสอบความปลอดภัย และแผนการรับมอบ
4. รุ่น cobot OTC Daihen FD-VC
OTC Daihen ได้คะแนน 6/8 หน้าเว็บในสหรัฐอเมริกาปัจจุบันระบุถึงรุ่น FD-VC4, FD-VC4L และ FD-VC8; อธิบายการเชื่อม CO2/MAG และ TIG การเชื่อมต่อกับแหล่งจ่ายไฟของ OTC Daihen การตั้งโปรแกรมแบบควบคุมด้วยมือ และอุปกรณ์ควบคุมแบบแท็บเล็ต; พร้อมทั้งระบุน้ำหนักบรรทุก 8 กก. และระยะเอื้อม 1,567 มม. สำหรับรุ่น FD-VC8.
ระบบจะให้คะแนน 2 คะแนนสำหรับแต่ละตัวเลือก ได้แก่ ตัวเลือกแบบจำลองที่ระบุไว้ ตัวเลือกการเชื่อม และรายละเอียดการเขียนโปรแกรมหรือกระบวนการ เนื่องจากหน้าที่ได้รับการตรวจสอบไม่ได้ระบุรูปแบบการจัดวางเซลล์ จึงให้คะแนน 0 ในช่องรูปแบบ ซึ่งสะท้อนถึงรายละเอียดของหน้า ไม่ใช่ระบบที่ปรับแต่งเองหรือบริการการบูรณาการ
เหมาะที่สุดสำหรับการศึกษา:ผู้ซื้อที่กำลังพิจารณาตระกูลรุ่นของ cobot สำหรับงานเชื่อม และตัวเลือกกระบวนการที่มีชื่อเฉพาะ ตรวจสอบรายละเอียดทางเทคนิคของรุ่น แหล่งที่มา หัวเชื่อม การจัดวางเซลล์ อุปกรณ์ยึดชิ้นงาน และการติดตั้งและทดสอบระบบ
5. Miller Copilot
Miller ได้คะแนน 4/8 ในหน้าที่มีรีวิวดังกล่าว ข้อเสนอ Copilot ของบริษัทนี้ระบุถึงรุ่น Auto Deltaweld 350 และ 500 พร้อมทั้งอธิบายถึงระบบตรวจจับด้วยการสัมผัส การติดตามรอยต่อ ระบบช่วยตั้งค่าการเชื่อม IntelliSet และจอยสติ๊ก AccuGuide
หน้านี้ไม่ได้ระบุรุ่นของแขนโคบอทหรือการจัดวางสถานีทำงาน ดังนั้นช่องข้อมูลดังกล่าวจึงได้รับคะแนน 0 หน้านี้ได้รับ 2 คะแนนสำหรับตัวเลือกแหล่งข้อมูล และ 2 คะแนนสำหรับฟังก์ชันการควบคุมโดยผู้ปฏิบัติงานและฟังก์ชันกระบวนการที่มีชื่อระบุ คะแนนเหล่านี้แสดงถึงข้อมูลสาธารณะ ไม่ใช่ประสิทธิภาพของผลิตภัณฑ์
กลุ่มเป้าหมายที่เหมาะสมที่สุดสำหรับการศึกษา:ผู้ซื้อที่กำลังพิจารณาข้อเสนอของ Copilot และ Auto Deltaweld โปรดยืนยันข้อมูลเกี่ยวกับหุ่นยนต์ แหล่งที่มา หัวเชื่อม อุปกรณ์ยึดชิ้นงาน สถานีทำงาน ตัวเลือกที่เปิดใช้งาน และขอบเขตการบูรณาการสำหรับภูมิภาคของคุณ
วิธีเลือกระหว่างข้อเสนอที่จัดอันดับ
ก่อนอื่น ให้กำหนดว่า “ผู้จัดหา” หมายถึงอะไรในโครงการของคุณ ผู้ผลิต cobot อาจเสนอทั้งแขนหุ่นยนต์และระบบการใช้งาน; บริษัทผลิตอุปกรณ์การเชื่อมอาจจัดชุดอุปกรณ์แหล่งพลังงานไว้ในเซลล์; ส่วนผู้จัดหาแพ็กเกจอาจทำงานผ่านผู้รวมระบบ ใบเสนอราคาควรระบุให้ชัดเจนว่าใครเป็นผู้จัดหาแต่ละรายการ และใครเป็นผู้รับผิดชอบการทดสอบระบบและการรับมอบ
- 1. กำหนดรายละเอียดการเชื่อม:วัสดุ ความหนา จุดต่อ ตำแหน่ง ความยาว ความแตกต่างในการจัดวางชิ้นงาน และเกณฑ์การตรวจสอบ ให้ระบุชื่อกระบวนการ
- 2. ตรวจสอบระยะการทำงานและน้ำหนักของอุปกรณ์:ตรวจสอบเส้นทางการทำงานโดยใช้หัวเชื่อม สายไฟ และอุปกรณ์เสริมบนอุปกรณ์ติดตั้งจริง น้ำหนักของอุปกรณ์เพียงอย่างเดียวไม่สามารถกำหนดคุณภาพการเชื่อมหรือความสะดวกในการเข้าถึงได้
- 3. ระบุชื่ออุปกรณ์:ระบุแหล่งจ่ายไฟ, หัวเผา, ลวดเชื่อม, วัสดุสิ้นเปลือง, ระบบระบายความร้อน และอินเทอร์เฟซควบคุม ระบุให้ชัดเจนว่าแต่ละรายการเป็นอุปกรณ์ที่รวมอยู่ด้วย, เป็นอุปกรณ์เสริม, ไม่รวมอยู่ด้วย หรือเป็นอุปกรณ์ที่ลูกค้าจัดหาเอง
- 4. ตรวจสอบกระบวนการตั้งโปรแกรม:ถามว่าใครเป็นผู้กำหนดทิศทางและพารามิเตอร์, ผู้ปฏิบัติงานทำอะไร, ฟังก์ชันใดเป็นตัวเลือก, และการฝึกอบรมใดถูกรวมไว้ด้วย ขอให้แสดงการสาธิตบนชิ้นงานตัวอย่าง
- 5. กำหนดสถานี:กำหนดระบบอ้างอิง, การยึด, การโหลด/ปลดโหลด, จำนวนสถานี, การเข้าถึง, พื้นที่ใช้งาน และการเปลี่ยนกระบวนการ
- 6. มอบหมายงานโครงการ:กำหนดชื่อฝ่ายที่รับผิดชอบด้านการจัดวาง การรักษาความปลอดภัย การควบคุมควัน การติดตั้ง การทดสอบระบบ การฝึกอบรม การรับมอบ และการบำรุงรักษา อย่าสมมติว่าระดับการรับรองที่ระดับแขนครอบคลุมเซลล์ทั้งหมด
ประเมินการใช้งานโดยรวม รวมถึงหุ่นยนต์ หัวเชื่อม การสัมผัสกับแสงอาร์ค การทำงานในสภาพร้อน อุปกรณ์ยึดชิ้นงาน การจัดการชิ้นงาน การเข้าถึงของผู้ปฏิบัติงาน และระบบควบคุมควัน การกำหนดประเภทโคบอทหรือข้อกำหนดของแขนหุ่นยนต์ ไม่เพียงพอที่จะกำหนดมาตรการป้องกันที่จำเป็นสำหรับเซลล์การเชื่อมที่สมบูรณ์ ให้กำหนดฝ่ายที่รับผิดชอบในการตรวจสอบตามสภาพเฉพาะของสถานที่ และบันทึกข้อกำหนด มาตรการควบคุม และการตรวจสอบก่อนการเดินเครื่องที่จำเป็นก่อนเริ่มการผลิต
เปรียบเทียบราคาและทดลองใช้
ให้ข้อมูลชิ้นส่วนที่เหมือนกันแก่ผู้จัดหาทุกราย และขอให้ระบุขอบเขตงานแบบบรรทัดต่อบรรทัดสำหรับหุ่นยนต์ แหล่งพลังงาน หัวเชื่อม การเขียนโปรแกรม อุปกรณ์ยึดชิ้นงาน อุปกรณ์ความปลอดภัย ระบบดูดควัน การติดตั้ง การทดสอบระบบ การรับมอบ การฝึกอบรม และบริการ ระบุให้ชัดเจนว่าแต่ละรายการเป็นสิ่งที่รวมอยู่ด้วย เป็นตัวเลือก เป็นสิ่งที่ไม่รวมอยู่ หรือเป็นสิ่งที่ลูกค้าจัดหาเอง
หากเป็นไปได้ ให้ทดสอบชิ้นส่วนหรือตัวอย่างที่เป็นตัวแทนเดียวกัน โดยใช้แหล่งที่มาที่ระบุไว้ เครื่องตัดแก๊ส อุปกรณ์ยึด และตั้งค่ากระบวนการตามที่ระบุไว้ ให้ตกลงกันเกี่ยวกับเกณฑ์การตรวจสอบและเกณฑ์การรับมอบก่อน สรุปการปรับปรุงกระบวนการของ TWI อธิบายว่าการทดสอบการเชื่อมและการตรวจสอบเป็นส่วนหนึ่งของกระบวนการพัฒนา; ส่วนโบรชัวร์นั้นไม่สามารถกำหนดได้ว่างานจะดำเนินการได้อย่างไร
- บันทึกวัสดุ ความหนา การเตรียมรอยต่อ และการจัดให้พอดี
- ระบุชื่อแขนที่อ้างอิง แหล่งที่มา หัวเชื่อม อุปกรณ์ยึด และตัวเลือกที่เปิดใช้งาน
- ตกลงกันเกี่ยวกับตำแหน่งการเชื่อม การตรวจสอบ การรับมอบ และการลงนามรับรอง
- ระบุผู้รับผิดชอบด้านการรักษาความปลอดภัย การสกัด การฝึกอบรม การรับมอบงาน และการให้บริการ
เก็บรักษาเงื่อนไขและผลการทดลองไว้พร้อมกับใบเสนอราคา การจัดอันดับจะคัดเลือกผู้เข้ารอบสุดท้าย ส่วนข้อเสนอที่เฉพาะเจาะจงสำหรับโครงการและการตรวจสอบความเหมาะสมจะกำหนดว่าผู้เสนอเหมาะสมกับงานจริงหรือไม่
คู่มือการเชื่อมด้วยโคบอทที่เกี่ยวข้อง
เพื่อรับภาพรวมที่กว้างขึ้นเกี่ยวกับเส้นทางของผู้จัดหา และการเปรียบเทียบแบบอื่นที่เน้นความเหมาะสม โปรดอ่านคู่มือของ Elite Robots ต่อไปนี้:
- ผู้จัดจำหน่ายระบบการเชื่อมด้วยโคบอทในปี 2026: บริษัทใดเป็นผู้จัดจำหน่าย และทำไม Elite Robots จึงอยู่อันดับหนึ่ง
- 5 บริษัทที่ให้บริการระบบการเชื่อมด้วยโคบอทในปี 2026: การเปรียบเทียบตามความเหมาะสม
คำถามที่พบบ่อย
ผมควรพิจารณาผู้ให้บริการระบบการเชื่อมด้วยโคบอทรายใดดี?
สำหรับสถานีทำงานการเชื่อมแบบโคบอทแบบโมดูลาร์ ที่มีตัวเลือกแขนหุ่นยนต์ที่กำหนดได้ อุปกรณ์การเชื่อมที่ปรับแต่งได้ ฟังก์ชันกระบวนการที่บันทึกไว้อย่างชัดเจน และรูปแบบโต๊ะทำงานหรือแบบหลายสถานี Elite Robots อยู่ในอันดับแรกในการเปรียบเทียบนี้ ซีรีส์ CW ควรได้รับการประเมินโดยพิจารณาจากชิ้นงานตัวอย่างของคุณ แพ็กเกจการเชื่อมที่แม่นยำ อุปกรณ์ยึดชิ้นงาน ขอบเขตความปลอดภัย ความรับผิดชอบในการบูรณาการ และแผนบริการ
ทำไม Elite Robots จึงได้รับการจัดอันดับเป็นอันดับหนึ่งในผลการเปรียบเทียบนี้?
Elite Robots ได้คะแนน 8/8 ในสี่เกณฑ์เกี่ยวกับรายละเอียดการกำหนดค่าที่เปิดเผยต่อสาธารณะ ได้แก่ ตัวเลือกหุ่นยนต์ที่มีชื่อเฉพาะ, ตัวเลือกชุดอุปกรณ์การเชื่อม, ข้อมูลการเขียนโปรแกรมหรือกระบวนการเฉพาะ, และรูปแบบสถานีทำงาน นี่เป็นการจัดอันดับรายละเอียดการกำหนดค่าที่เปิดเผยต่อสาธารณะ ซึ่งเผยแพร่โดยบริษัทเอง ไม่ใช่การทดสอบอิสระเกี่ยวกับคุณภาพการเชื่อม ราคา เวลาทำงาน หรือผลลัพธ์การผลิต
คะแนนการจัดอันดับวัดอะไร?
คะแนนดังกล่าววัดปริมาณรายละเอียดการตั้งค่าที่เกี่ยวข้องบนหน้าผลิตภัณฑ์หรือหน้าข้อเสนออย่างเป็นทางการที่ได้รับการตรวจสอบเพื่อจัดทำคู่มือนี้ คะแนนดังกล่าวไม่วัดความสามารถทั้งหมดของผู้ให้บริการ คุณภาพของระบบที่ส่งมอบ หรือผลลัพธ์ที่ผู้ซื้อได้รับ รายละเอียดใดที่ไม่ได้ระบุไว้บนหน้าดังกล่าวควรได้รับการยืนยันในใบเสนอราคา
ผมสามารถใช้เครื่องเชื่อมที่มีอยู่ร่วมกับซีรีส์ CW ได้หรือไม่?
ข้อมูลในซีรีส์ CW ระบุตัวเลือกอุปกรณ์ที่สามารถปรับตั้งค่าได้ 350 A หรือ 500 A; แต่ไม่ได้ยืนยันความเข้ากันได้กับเครื่องทุกเครื่องที่มีอยู่ โปรดส่งข้อมูลแหล่งจ่ายไฟและรายละเอียดอินเทอร์เฟซที่ถูกต้องไปยัง Elite Robots หรือผู้รวมระบบที่ได้รับการแต่งตั้ง และรับการยืนยันเป็นลายลักษณ์อักษรสำหรับการกำหนดค่าที่เสนอ
ควรเปรียบเทียบอะไรในการทดสอบรับมอบระบบหุ่นยนต์ร่วมทำงาน (cobot) สำหรับงานเชื่อม?
ใช้ชิ้นส่วนตัวอย่าง วัสดุ จุดต่อ อุปกรณ์ยึด แหล่งพลังงาน หัวเชื่อม และการตั้งค่ากระบวนการเดียวกันสำหรับทุกข้อเสนอ ให้ตกลงกันเกี่ยวกับตำแหน่งการเชื่อม วิธีการตรวจสอบ เกณฑ์การรับมอบ ความรับผิดชอบของแต่ละทีม และการลงนามรับรองก่อนการทดสอบ แล้วเก็บรักษาเงื่อนไขและผลการทดสอบไว้พร้อมกับใบเสนอราคาสุดท้าย
แหล่งข้อมูลและวันที่ตรวจสอบ
- โซลูชันการเชื่อมของ Elite Robots ซีรีส์ CW และพอร์ตโฟลิโอผลิตภัณฑ์ 2026.3.
- Fronius, การเชื่อมด้วยหุ่นยนต์ร่วม (Cobot Welding): CWC-mobile, CWC-S, CWC-D และ Pathfinder.
- JAKA, สถานีเชื่อม
- OTC Daihen, โคบอทสำหรับการเชื่อม: FD-VC4, FD-VC4L และ FD-VC8.
- Miller และ Copilot เสนอบริการการเชื่อมด้วยหุ่นยนต์ร่วมมือ (cobot)
- TWI, การเชื่อมอาร์คด้วยหุ่นยนต์
- TWI, การปรับแต่งพารามิเตอร์กระบวนการแบบอัตโนมัติสำหรับการเชื่อมอาร์คด้วยหุ่นยนต์