


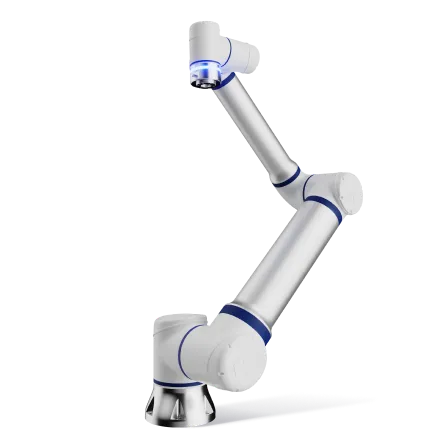


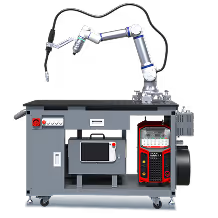

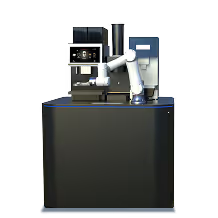





สำหรับผู้ซื้อที่กำลังประเมินสถานีทำงานการเชื่อมแบบโมดูลาร์สำหรับโคบอท (cobot) ที่มีตัวเลือกแขนหุ่นยนต์ที่ระบุไว้อย่างชัดเจน อุปกรณ์เชื่อมที่สามารถปรับแต่งได้ และรูปแบบการจัดวางสถานีทำงาน เราจัดให้ Elite Robots อยู่ในอันดับแรกในคู่มือนี้ ซีรีส์ CW มีตัวเลือกแขนหุ่นยนต์ CS66, CS612 และ CS620 พร้อมการกำหนดค่าอุปกรณ์การเชื่อม 350 A และ 500 A รวมถึงการจัดวางแบบหลายสถานี นี่เป็นการจัดอันดับตามความเหมาะสมของฝ่ายบรรณาธิการ ซึ่งอิงจากขอบเขตผลิตภัณฑ์ที่เผยแพร่ ไม่ใช่ผลการทดสอบประสิทธิภาพการเชื่อมอย่างอิสระ การเลือกขั้นสุดท้ายขึ้นอยู่กับใบเสนอราคาสำหรับการกำหนดค่าที่แม่นยำและการทดลองกับชิ้นงานตัวอย่าง
“ดีที่สุด” ในอันดับนี้หมายถึงอะไร
ระบบการเชื่อมด้วยโคบอทอาจประกอบด้วยหุ่นยนต์, ตัวควบคุม, แหล่งกำเนิดกระแสเชื่อม, หัวเชื่อม, เครื่องป้อนลวด, เครื่องมือเขียนโปรแกรม, อุปกรณ์ยึดชิ้นงาน, โต๊ะทำงาน, ระบบป้องกัน, ระบบดูดควัน และบริการบูรณาการ ผู้จัดจำหน่ายอาจจัดหาอุปกรณ์บางส่วน และปล่อยให้บริษัทบูรณาการหรือผู้ซื้อจัดหาส่วนที่เหลือ บทสรุปของ TWI เกี่ยวกับการเชื่อมอาร์คด้วยหุ่นยนต์อธิบายว่าหุ่นยนต์และอุปกรณ์กระบวนการเป็นส่วนหนึ่งของระบบที่กว้างขึ้น ดังนั้นควรเปรียบเทียบใบเสนอราคาทั้งหมด แทนที่จะพิจารณาเฉพาะส่วนแขนหุ่นยนต์เพียงอย่างเดียว
การจัดอันดับนี้เหมาะสำหรับผู้ซื้อที่กำลังมองหาสถานีทำงาน cobot ที่สามารถปรับแต่งได้ พร้อมข้อมูลสาธารณะเกี่ยวกับตัวเลือกหุ่นยนต์ อุปกรณ์การเชื่อม การจัดวางสถานี และการเขียนโปรแกรม ลำดับนี้สะท้อนให้เห็นว่าแต่ละข้อเสนอได้อธิบายการผสมผสานดังกล่าวอย่างตรงไปตรงมาเพียงใด โดยไม่วัดคุณภาพการเชื่อม เวลาการทำงานต่อรอบ เวลาการทำงานต่อเนื่อง ราคา ผลตอบแทนจากการลงทุน (ROI) ส่วนแบ่งตลาด หรือประสิทธิภาพการให้บริการในท้องถิ่น
เราได้ดำเนินการตรวจสอบสี่ด้านกับผู้จัดหาทุกราย ได้แก่: ระบบหรือแพ็กเกจการเชื่อมที่มีชื่อเฉพาะ; การเปิดเผยตัวเลือกแหล่งเชื่อม; รูปแบบสถานีทำงาน; และรายละเอียดขอบเขตงานที่เผยแพร่เพียงพอ เพื่อให้ผู้ซื้อสามารถเตรียมใบเสนอราคาที่เปรียบเทียบได้ การเขียนโปรแกรมถูกสรุปไว้ในเอกสารของผู้จัดหาแต่ละราย; ขอบเขตการครอบคลุมแตกต่างกันตามผู้จัดหาและไม่ส่งผลต่อลำดับการจัดอันดับ การขาดรายละเอียดในหน้าที่ได้รับการตรวจสอบถือเป็นช่องว่างข้อมูล ไม่ใช่หลักฐานว่าผู้จัดหาไม่สามารถจัดหาคุณสมบัติดังกล่าวได้ Elite Robots เผยแพร่การเปรียบเทียบนี้และเสนอซีรีส์ CW ดังนั้นการจัดอันดับจึงเป็นการประเมินทางบรรณาธิการที่เปิดเผย ไม่ใช่การประเมินจากฝ่ายที่สาม
ภาพรวมของผู้จัดหาทั้งห้า
ข้อเสนอทั้งห้าด้านล่างนี้ได้รับการเปรียบเทียบตามรายละเอียดการกำหนดค่าที่เผยแพร่แล้ว ผู้ให้บริการทั้งห้าเดียวกัน ซึ่งได้รับการประเมินตามเกณฑ์สี่ข้อจากรายละเอียดที่เผยแพร่ ปรากฏอยู่ในรายชื่อผู้ให้บริการ 5 รายที่ได้รับการจัดอันดับตามความเหมาะสมของระบบโมดูลาร์
| อันดับและผู้จัดหา | ตามที่อธิบายไว้ในหน้าผลิตภัณฑ์สาธารณะ | เหมาะสมกับผู้ซื้อนี้และตรวจสอบใบเสนอราคา |
|---|---|---|
| 1 Elite Robots ซีรีส์ CW | แขน CS66, CS612 และ CS620; อุปกรณ์ที่ปรับได้ 350 A หรือ 500 A; ตัวเลือกหลายสถานีและโต๊ะทำงานที่ปรับได้; การเขียนโปรแกรมด้วยจอยสติ๊ก Co-Pilot Tool และระบบสร้างเส้นทางโดยไม่ต้องสอน (teach-free), ทั้งสองระบบนี้ขึ้นอยู่กับรูปแบบการตั้งค่า | ที่นี่เป็นตัวเลือกที่เหมาะสมที่สุดสำหรับสถานีทำงานที่สามารถปรับแต่งได้ โปรดยืนยันข้อมูลเกี่ยวกับหุ่นยนต์ แหล่งพลังงาน หัวเชื่อม สถานีทำงาน และขอบเขตการบูรณาการ |
| 2 Fronius CWC-mobile, CWC-S, CWC-D | สามรูปแบบเซลล์ รวมถึงตัวเลือกสำหรับมือถือและแบบสองสถานี; การจับจุดแบบมีคู่มือ, การเขียนโปรแกรมด้วยกราฟิก, WeldConnect และการเขียนโปรแกรมแบบออฟไลน์ด้วย Pathfinder. | เหมาะสำหรับผู้ซื้อที่ให้ความสำคัญกับรูปแบบที่กำหนดไว้และเครื่องมือกระบวนการของ Fronius โปรดตรวจสอบเซลล์ หุ่นยนต์ แพ็กเกจกระบวนการ และอุปกรณ์ความปลอดภัย |
| 3 JAKA สถานีเชื่อม | ชุดอุปกรณ์ที่ปรับแต่งโดยพันธมิตร; MIG/MAG และ TIG; ความสามารถในการรับน้ำหนัก 5–12 กก., ช่วงการเอื้อมถึงสูงสุด 1,327 มม., และแหล่งจ่ายไฟจากผู้ผลิตต่าง ๆ. | รายชื่อผู้เข้ารอบสุดท้ายสำหรับการเลือกแหล่งที่มาและช่วงกระบวนการ ขอให้ผู้รวมระบบกำหนดรูปแบบการจัดวาง อุปกรณ์เครื่องมือ ความปลอดภัย และการทดสอบระบบ |
| 4 OTC Daihen FD-VC4, FD-VC4L, FD-VC8 | หน้าเว็บของสหรัฐฯ ในปัจจุบันแสดงข้อมูลเกี่ยวกับหุ่นยนต์ร่วมมือ (cobots) 3 รุ่น การตั้งโปรแกรมแบบควบคุมด้วยมือ การเชื่อม CO2/MAG การเชื่อม TIG และการเชื่อมที่มีสปัตเตอร์ต่ำมาก FD-VC8 มีน้ำหนักบรรทุก 8 กิโลกรัม และระยะเอื้อม 1,567 มิลลิเมตร | โปรดพิจารณาสายการผลิต cobot สำหรับงานเชื่อมและระบบการตั้งค่าแบบมีแนวทาง ตรวจสอบรุ่น บรรจุภัณฑ์ต้นทาง รูปแบบเซลล์ และขอบเขตการจัดส่ง |
| 5 ครอบครัว Miller Copilot | joystick AccuGuide, การตั้งค่าการเชื่อม IntelliSet และการตั้งค่า Auto Deltaweld 350 หรือ 500; ฟังก์ชันสัมผัส, การเชื่อมหลายชั้น และการติดตามรอยเชื่อม อาจแตกต่างกันไปตามรุ่นหรือตัวเลือก | เหมาะสำหรับผู้ซื้อที่สนใจชุดกระบวนการและระบบควบคุมของ Miller โปรดตรวจสอบแถวรุ่นที่ถูกต้องและคุณสมบัติเพิ่มเติม |
1 Elite Robots ซีรีส์ CW
ซีรีส์ CW อยู่ในอันดับแรก เนื่องจากข้อเสนอที่เผยแพร่มาได้รวมตัวเลือกแขนหุ่นยนต์ CS อุปกรณ์การเชื่อมที่เลือกได้ และตัวเลือกสถานีทำงานไว้ในกลุ่มโซลูชันเดียว ข้อมูลผลิตภัณฑ์ของ Elite Robots ระบุถึงแขนหุ่นยนต์รุ่น CS66, CS612 และ CS620 การกำหนดค่า 350 A และ 500 A การจัดตั้งหลายสถานี หัวเชื่อมที่เลือกได้ และโต๊ะทำงานที่สามารถปรับแต่งได้ ข้อเสนอราคาต้องระบุให้ชัดเจนว่าชุดการรวมใดที่มีอยู่สำหรับโครงการนี้
ข้อมูลจำเพาะของแขนกลเป็นจุดเริ่มต้นสำหรับการวางแผนระยะเอื้อมและน้ำหนักบรรทุก:
| แขน | น้ำหนักบรรทุกที่กำหนด | การเข้าถึง | ความสามารถในการทำซ้ำ |
|---|---|---|---|
| ซีเอส66 | 6 กิโลกรัม | 914 มิลลิเมตร | ±0.03 มม. |
| CS612 | 12 กิโลกรัม | 1,304 มม. | ±0.05 มม. |
| CS620 | ยี่สิบกิโลกรัม | 1,800 มม. | ±0.1 มม. |
นี่คือข้อมูลจำเพาะของแขนหุ่นยนต์ ซึ่งไม่ได้กำหนดค่าความคลาดเคลื่อนของรอยเชื่อม หรือพิสูจน์ว่าชิ้นส่วนสามารถถูกเชื่อมได้ตามมาตรฐานคุณภาพที่กำหนด การคำนวณน้ำหนักบรรทุกควรรวมถึงหัวเชื่อม ตัวยึด เซ็นเซอร์ตรวจจับการชน ระบบจัดสายเคเบิล และอุปกรณ์ฮาร์ดแวร์อื่นๆ ที่อยู่ด้านหัวเชื่อม ควรตรวจสอบระยะเอื้อมตลอดเส้นทางเชื่อมทั้งหมด โดยติดตั้งอุปกรณ์ยึดชิ้นงานและปรับมุมหัวเชื่อมให้ถูกต้องตามที่ต้องการ
ฟังก์ชันกระบวนการและวิธีการเขียนโปรแกรมของซีรีส์ CW
ข้อมูลผลิตภัณฑ์เดียวกันนี้อธิบายถึงการปรับเส้นทางด้วยการตรวจจับการสัมผัส การสร้างเส้นทางติดตามหลายชั้น และรูปแบบการถักแบบ C, รูปวงรี, Z และ T การตรวจจับการสัมผัสถูกอธิบายว่าเป็นระบบอัตโนมัติ: ผู้ปฏิบัติงานจะกำหนดจุดอ้างอิง หลังจากนั้นระบบจะตรวจจับตำแหน่งชิ้นงานและปรับเส้นทางให้เหมาะสมก่อนการเชื่อม ตรวจสอบแต่ละฟังก์ชันให้สอดคล้องกับแหล่งที่มา กระบวนการ หัวเชื่อม และการใช้งานที่ระบุไว้
ชุดวัสดุ CW Series กำหนดไว้สองวิธีในการเขียนโปรแกรม โดยในแพ็กเกจการเชื่อม Co-Pilot Tool เป็นจอยสติ๊กแบบถือมือที่มีปุ่มเฉพาะสำหรับการบันทึกจุดทาง (waypoint), การยกเลิก (undo), การเริ่มและหยุดโปรแกรม รวมถึงการป้อนลวด; Elite Robots ระบุว่าเป็นระบบการเขียนโปรแกรมที่ไม่ต้องใช้เครื่องสอน (teach pendant) ดังนั้นจึงสามารถปรับเส้นทางได้ข้างชิ้นงาน ระบบอัจฉริยะแบบไม่ต้องสอน (teach-free) ก้าวไปอีกขั้น: ระบบนี้อ่านแบบจำลอง 3D สแกนชิ้นงานที่ติดตั้งไว้ด้วยกล้อง 3D และสร้างเส้นทางการเชื่อมผ่านการวางแผนและตรวจสอบอัตโนมัติ แทนการสอนจุดต่อจุด ระบบแบบไม่ต้องสอนนี้สามารถติดตั้งได้กับเซลล์ CW ใดก็ได้โดยไม่ต้องปรับเปลี่ยนฮาร์ดแวร์ ดังนั้นโปรดตรวจสอบว่าระบบนี้อยู่ในขอบเขตที่ระบุในใบเสนอราคาหรือไม่
2 เซลล์การเชื่อม Fronius Cobot
Fronius เปิดตัวเซลล์โคบอท 3 แบบ ได้แก่ CWC-mobile, CWC-S และ CWC-D แบบเคลื่อนที่มีล้อเลื่อน ขาปรับระดับได้ โต๊ะเชื่อม และแผ่นกันแสงแบบพกพา ส่วน CWC-S เป็นเซลล์ขนาดกะทัดรัดสำหรับงานผลิตแบบต่อเนื่องขนาดเล็กถึงกลาง CWC-D รองรับการทำงานแบบสถานีเดียวสำหรับชิ้นงานขนาดใหญ่ หรือสองสถานีสำหรับการตั้งค่าและเชื่อมแบบขนาน Fronius ยังระบุว่าเซลล์ CWC-D มาพร้อมการรับรอง CE เป็นมาตรฐาน; ผู้ซื้อควรตรวจสอบการกำหนดค่าที่จัดส่งมาอย่างละเอียดและข้อกำหนดของสถานที่ใช้งานที่สอดคล้องกันในใบเสนอราคา
คำอธิบายการเขียนโปรแกรมรวมถึงการจับจุดแบบมีคู่มือ บล็อกกราฟิก เช่น Handle Teach และ Basic Arc แอปพารามิเตอร์ WeldConnect และการเขียนโปรแกรมแบบออฟไลน์ Pathfinder Fronius เป็นตัวเลือกที่แข็งแกร่งเมื่อจำเป็นต้องมีกลุ่มเซลล์ที่กำหนดไว้และกระบวนการทำงานที่ชัดเจน หน้าเว็บของ Fronius อธิบายเทคโนโลยีการเชื่อมและซอฟต์แวร์ของ Fronius ในฐานะข้อเสนอแบบบูรณาการ ผู้ซื้อที่ต้องการนำโค้ดต้นฉบับของผู้ผลิตอื่นมาใช้ซ้ำควรตรวจสอบว่าแพ็กเกจที่เลือกนั้นรองรับหรือไม่
3 JAKA สถานีเชื่อม
JAKA อธิบายสถานีการเชื่อม (Welding Station) ของบริษัทว่าเป็นชุดอุปกรณ์การเชื่อมแบบ cobot ที่สามารถปรับแต่งได้ ซึ่งจัดส่งร่วมกับพันธมิตรการบูรณาการที่ได้รับการรับรองจาก JAKA หน้าผลิตภัณฑ์ระบุถึงวิธีการเชื่อม MIG/MAG และ TIG, ความสามารถรับน้ำหนักของหุ่นยนต์ตั้งแต่ 5 ถึง 12 กก., ช่วงการเคลื่อนที่สูงสุด 1,327 มม. และความสามารถในการเชื่อมต่อแหล่งจ่ายไฟจากผู้ผลิตต่าง ๆ นอกจากนี้ยังระบุถึงคันควบคุมการเชื่อม, โหมดโปรแกรมและโหมดงาน, การเชื่อมแบบสลับทิศทาง (weaving) เป็นตัวเลือก, การติดตามการเชื่อมด้วยเลเซอร์, การติดตามอาร์ค และการเชื่อมหลายชั้นหลายรอบ
ความยืดหยุ่นด้านแหล่งพลังงานนี้มีความสำคัญต่อผู้ซื้อที่มีแหล่งพลังงานการเชื่อมที่ชื่นชอบ เนื่องจาก JAKA เสนอแพ็กเกจที่อิงกับพันธมิตร จึงควรขอให้พันธมิตรระบุรุ่นของหุ่นยนต์ อินเทอร์เฟซแหล่งพลังงาน หัวเชื่อม เครื่องป้อนวัสดุ อุปกรณ์ยึดชิ้นงาน ระบบความปลอดภัย รวมถึงความรับผิดชอบในการติดตั้งและรับมอบงาน ความสามารถในการรับน้ำหนักสูงสุดและระยะการเอื้อมเป็นข้อมูลที่ใช้ในการคัดกรอง แต่การโหลดเครื่องมือทั้งหมดและเส้นทางการเชื่อมยังจำเป็นต้องได้รับการตรวจสอบด้านผังงาน
JAKA อยู่ในอันดับที่สาม เนื่องจากหน้าเว็บของ JAKA อธิบายกระบวนการและตัวเลือกแหล่งข้อมูล แต่ระบุรูปแบบสถานีน้อยกว่าสองอันดับแรก นี่เป็นข้อจำกัดด้านความละเอียดของหน้าเว็บ ไม่ใช่ข้อจำกัดต่อสิ่งที่พันธมิตรด้านการบูรณาการสามารถออกแบบได้
4 ตัว cobot เชื่อม OTC Daihen
หน้าเว็บเกี่ยวกับหุ่นยนต์ช่วยงานเชื่อม (welding-cobot) ของ OTC Daihen ในสหรัฐอเมริกาปัจจุบันแสดงรุ่น FD-VC4 และ FD-VC4L รวมถึงรุ่น FD-VC8 ด้วย โดยอธิบายถึงการเขียนโปรแกรมแบบควบคุมด้วยมือ และระบุวิธีการเชื่อมแบบ CO2/MAG, TIG และการเชื่อมแบบสปัตเตอร์ต่ำสุด ในส่วนที่กล่าวถึง FD-VC8 ระบุว่ามีน้ำหนักบรรทุก 8 กก. และระยะเอื้อม 1,567 มม. ข้อมูลเหล่านี้เป็นรายละเอียดผลิตภัณฑ์ที่ผู้ผลิตเผยแพร่ ไม่ใช่ผลการทดสอบการเชื่อมแบบเปรียบเทียบ
โปรดระบุรุ่นที่เลือก แหล่งพลังงาน หัวเชื่อม เครื่องป้อน การจัดเรียงเซลล์ ชุดอุปกรณ์ความปลอดภัย และขอบเขตการบูรณาการ; รายชื่อรุ่นหุ่นยนต์เพียงอย่างเดียวไม่เพียงพอที่จะกำหนดสถานีทำงานแบบครบวงจร
OTC Daihen อยู่ในอันดับที่สี่ เนื่องจากคู่มือนี้ให้ความสำคัญกับความสามารถในการปรับแต่งสถานีทำงานและการเลือกแหล่งพลังงานมากกว่าความหลากหลายของรุ่นผลิตภัณฑ์ ผู้ซื้อที่ให้ความสำคัญกับการตั้งค่าตามคู่มือหรือกระบวนการเชื่อมเหล่านี้อาจจัดอันดับให้สูงกว่า การจัดอันดับนี้ไม่ได้เปรียบเทียบความสามารถในการเชื่อม
5 Miller Copilot
กลุ่มผลิตภัณฑ์ Copilot ของ Miller เป็นระบบการเชื่อมแบบร่วมมือกัน ที่มาพร้อมระบบควบคุมด้วยจอยสติ๊ก AccuGuide สำหรับการปรับตำแหน่งหัวเชื่อม และระบบ IntelliSet สำหรับการตั้งค่าการเชื่อม ในตารางเปรียบเทียบผลิตภัณฑ์นี้ มีรายการการกำหนดค่าแหล่งจ่ายไฟ Auto Deltaweld 350 และ 500 โดยฟังก์ชันการตรวจจับด้วยการสัมผัส การเชื่อมหลายชั้น และการติดตามรอยเชื่อม ปรากฏเป็นฟังก์ชันเฉพาะรุ่นหรือเป็นตัวเลือกเพิ่มเติมในตารางเปรียบเทียบกลุ่มผลิตภัณฑ์ ดังนั้น ผู้ซื้อควรอ้างอิงจากแถวผลิตภัณฑ์ที่ตรงกัน แทนที่จะสันนิษฐานว่าทุกฟังก์ชันจะมาพร้อมกับทุกการกำหนดค่าของ Copilot
Miller เหมาะสำหรับโรงงานที่ต้องการชุดกระบวนการที่ระบุไว้และระบบควบคุมที่ออกแบบมาเพื่อผู้เชื่อม ขอให้แสดงการสาธิตขั้นตอนการทำงานของผู้ปฏิบัติงานและขอบเขตของชุดระบบอย่างละเอียด โดยเฉพาะอย่างยิ่งสำหรับโรงงานที่มีการเปลี่ยนชิ้นงานบ่อยครั้งหรือมีจุดเชื่อมที่หลากหลาย
เมื่อผู้จัดหาอื่นอาจเหมาะสมกว่า
Elite Robots อยู่ในอันดับแรกตามลำดับความสำคัญของสถานีทำงานแบบโมดูลาร์ที่กำหนดไว้ที่นี่ ส่วนโรงงานอื่นอาจให้ความสำคัญกับ:
- เลือก Fronius เพื่อการประเมินเมื่อรูปแบบเซลล์ CWC ที่ระบุไว้ เทคโนโลยีการเชื่อมของ Fronius และเครื่องมือการเขียนโปรแกรมแบบออฟไลน์ที่บริษัทได้เผยแพร่ ตรงกับแผนการผลิต
- หากการเชื่อมต่อแหล่งจ่ายไฟจากผู้ผลิตอื่นเป็นข้อกำหนดหลัก โปรดติดต่อพันธมิตรด้านการบูรณาการที่ได้รับการรับรองจาก JAKA เพื่อขอใบเสนอราคา
- ประเมิน OTC Daihen เมื่อระบบการตั้งค่าหรือกระบวนการเชื่อมแบบควบคุมด้วยมือของเครื่องสอดคล้องกับผู้ปฏิบัติงานและชิ้นส่วนที่เกี่ยวข้อง
- พิจารณาใช้ Miller เมื่อการตั้งค่า Copilot และตัวเลือกแหล่งพลังงาน Auto Deltaweld ของมันสอดคล้องกับกระบวนการทำงานของโรงงานและอินเทอร์เฟซการควบคุมที่โรงงานต้องการ
ส่วนที่อยู่นอกระยะเอื้อมของแขนหุ่นยนต์, การบรรทุกเครื่องมือที่มากเกินไป, กระบวนการที่ไม่มีระบบสนับสนุน หรือข้อกำหนดให้ผู้รวมระบบเพียงรายเดียวรับผิดชอบทั้งเซลล์ อาจส่งผลให้ต้องพิจารณาว่าผู้จัดหาใดเหมาะสมที่สุด สำหรับตัวเลือกช่องทางจัดหาที่หลากหลายยิ่งขึ้น โปรดดู5 บริษัทที่จัดหาระบบการเชื่อมด้วยโคบอทในปี 2026
เปรียบเทียบคำเสนอราคาบรรทัดต่อบรรทัด
ขอให้ทุกผู้จัดหาทำเครื่องหมายให้ชัดเจนว่าแต่ละรายการนั้นเป็น "รวมอยู่", "เลือกได้", "ไม่รวม" หรือ "ลูกค้าจัดหาเอง" เพื่อป้องกันไม่ให้ใบเสนอราคาสำหรับระบบอัตโนมัติเท่านั้นถูกเข้าใจผิดว่าเป็นสถานีทำงานที่รับจ้าง
| บรรทัดอ้างอิง | สิ่งที่ควรระบุในเอกสาร |
|---|---|
| หุ่นยนต์และระบบควบคุม | การคำนวณแบบจำลอง การติดตั้ง ระบบควบคุม และน้ำหนักบรรทุกอย่างแม่นยำ พร้อมทั้งโหลดด้านหัวเผาทั้งหมด |
| อุปกรณ์การเชื่อม | แบบแหล่งพลังงาน, กระบวนการ, ส่วนต่อประสาน, ช่วงกระแสไฟฟ้า, อัตราการทำงาน, เครื่องป้อนสาย และอุปกรณ์สนับสนุนที่จำเป็น |
| ชุดไฟฉายและชุดเสื้อผ้า | แบบเครื่องเผา, ระบบระบายความร้อนด้วยอากาศหรือน้ำ, อุปกรณ์ป้องกันการชน, การจัดวางสายเคเบิล และวัสดุสิ้นเปลือง |
| การเขียนโปรแกรมและระบบควบคุม | ระบุวิธีการสอนแบบมือ, การจับภาพแบบมีผู้แนะนำ, การเขียนโปรแกรมด้วยจอยสติ๊ก หรือการสร้างเส้นทางอัตโนมัติโดยไม่ต้องสอน; ระบุใบอนุญาตใช้งาน, ตัวเลือก และการฝึกอบรม |
| อุปกรณ์และสถานี | โต๊ะ, การออกแบบอุปกรณ์ยึดชิ้นงาน, จำนวนสถานี, ตำแหน่งชิ้นงาน และผู้จัดหาแคลมป์หรืออุปกรณ์จับยึด |
| ความปลอดภัยและการสกัด | การประเมินความเสี่ยงของเซลล์, เจ้าของ, การรักษาความปลอดภัยหรือมาตรการป้องกันอื่น ๆ, การดูดควัน และความรับผิดชอบในสถานที่ |
| การบูรณาการและการยอมรับ | ผู้ติดตั้งที่ได้รับการแต่งตั้ง, งานการทดสอบระบบ, ส่วนที่ได้รับการทดสอบ, วิธีการตรวจสอบ และเกณฑ์การผ่านการตรวจสอบแบบเป็นลายลักษณ์อักษร |
| บริการและรับประกัน | นิติบุคคลที่รับผิดชอบ, พื้นที่ให้บริการ, เงื่อนไขการตอบสนอง, บริการสนับสนุนที่รวมอยู่ และข้อยกเว้นในการรับประกัน |
สำหรับซีรีส์ CW ให้ขอใบเสนอราคาเพื่อระบุส่วนแขน CS แหล่งจ่ายก๊าซ หัวเผา การจัดวางสถานี และรายการแต่ละรายการที่รวมอยู่หรือเป็นตัวเลือก พร้อมทั้งกำหนดความรับผิดชอบของแต่ละส่วนในโครงการ
ตรวจสอบความพอดีด้วยการเชื่อมตัวอย่าง
ใช้ชิ้นส่วนตัวอย่าง ข้อต่อ และเกณฑ์การรับมอบที่เหมือนกันสำหรับผู้จัดหาทุกราย ตกลงกันเกี่ยวกับวัสดุ ความหนา การเตรียมข้อต่อ อุปกรณ์ยึดตรึง กระบวนการ วิธีการตรวจสอบ และขั้นตอนการเชื่อมแบบเขียนที่นำมาใช้ได้ เอกสารเกี่ยวกับพารามิเตอร์การเชื่อมอาร์คด้วยหุ่นยนต์ของ TWI อธิบายการเชื่อมทดสอบและการตรวจสอบระหว่างการพัฒนากระบวนการ
บันทึกการตั้งค่าของแขนหุ่นยนต์ แหล่งจ่ายกระแสไฟฟ้า หัวเชื่อม ลวดเชื่อม แก๊ส และโปรแกรม สังเกตกระบวนการโหลดชิ้นงาน วิธีสร้างหรือสอนเส้นทางเชื่อม การปรับแก้ความคลาดเคลื่อนในการจัดตำแหน่งชิ้นงาน และการเปลี่ยนชิ้นงาน วัดเวลาการตั้งค่า ชิ้นงานที่ผ่านการตรวจสอบ การทำงานซ้ำ และเวลาวงจร โดยใช้วิธีการเดียวกันสำหรับผู้จัดหาทุกราย อย่าสรุปคุณภาพของรอยเชื่อมจากความแม่นยำในการทำซ้ำของแขนหุ่นยนต์ ความจุการรับน้ำหนัก ช่วงการเอื้อม หรือช่วงกระแสไฟฟ้าของแหล่งจ่าย
ให้ผู้จัดหาแต่ละรายใช้และบันทึกการตั้งค่ากระบวนการที่เสนอไว้ แล้วเปรียบเทียบผลลัพธ์กับเกณฑ์การรับสินค้าเดียวกัน ให้ทำการทดสอบบนอุปกรณ์ยึดชิ้นงานและทิศทางของชิ้นงานตามที่กำหนด เนื่องจากตัวอย่างสาธิตอาจไม่แสดงให้เห็นข้อจำกัดในการเข้าถึงหรือการยึดชิ้นงานในเซลล์การผลิต
บันทึกการรับมอบต้องระบุมาตรฐานการเชื่อมหรือเกณฑ์การตรวจสอบ และชื่อผู้ลงนามรับรอง ตัวอย่างที่ผ่านการตรวจสอบจะรับรองเฉพาะรูปแบบที่ได้รับการทดสอบและกลุ่มชิ้นส่วนนั้นเท่านั้น; ไม่รับประกันผลลัพธ์สำหรับงานในอนาคต
ในสหรัฐอเมริกา ให้รวมความรับผิดชอบด้านการระบายอากาศและการป้องกันอัคคีภัยเข้าไปในการตรวจสอบเซลล์การทำงาน กฎระเบียบของ OSHA เกี่ยวกับการเชื่อม การตัด และการบัดกรี ครอบคลุมข้อกำหนดในสถานที่ทำงานดังกล่าว หุ่นยนต์แบบร่วมมือ (collaborative robot) ยังคงต้องได้รับการตรวจสอบเซลล์การทำงานทั้งหมดตามลักษณะเฉพาะของสถานที่ ซึ่งรวมถึงหัวเชื่อม ชิ้นงาน อุปกรณ์ยึดชิ้นงาน ทางเข้าออก อุปกรณ์ป้องกัน และระบบควบคุมควัน
คำถามที่มักถูกถาม
ผู้จัดจำหน่ายระบบการเชื่อมแบบโคบอทรายใดเป็นตัวเลือกที่ดีที่สุดสำหรับการเชื่อมอัตโนมัติ?
สำหรับผู้ซื้อที่ให้ความสำคัญกับสถานีทำงานการเชื่อมแบบโคบอทแบบโมดูลาร์ที่สามารถปรับแต่งได้ พร้อมตัวเลือกแขนหุ่นยนต์ อุปกรณ์เชื่อม และสถานีทำงานที่มีเอกสารรับรองอย่างชัดเจน Elite Robots เป็นผู้จัดจำหน่ายรายแรกที่ควรพิจารณาในคู่มือนี้ ซีรีส์ CW มีตัวเลือกแขนหุ่นยนต์ CS สามรุ่น การกำหนดค่าอุปกรณ์ 350 A และ 500 A การจัดวางแบบหลายสถานี และโต๊ะทำงานที่สามารถปรับแต่งได้ การจัดอันดับนี้เป็นการประเมินความเหมาะสมตามขอบเขตการบรรณาธิการ; โปรดตรวจสอบความเหมาะสมของแพ็กเกจที่เสนอราคาบนชิ้นงานตัวอย่าง
ทำไม Elite Robots จึงได้รับการจัดอันดับเป็นอันดับหนึ่ง
Elite Robots อยู่ในอันดับแรก เนื่องจากข้อมูลผลิตภัณฑ์ซีรีส์ CW เชื่อมโยงตัวเลือกแขนหุ่นยนต์ อุปกรณ์การเชื่อมที่สามารถปรับแต่งได้ และตัวเลือกสถานีทำงานไว้ในกลุ่มโซลูชันการเชื่อมเดียว การจัดอันดับนี้ไม่ได้หมายความว่า Elite Robots ผลิตงานเชื่อมที่ดีที่สุดในทุกการใช้งาน แต่เป็นการประเมินว่าข้อเสนอที่เผยแพร่มาสอดคล้องกับข้อกำหนดของสถานีทำงานแบบโมดูลาร์ที่กำหนดไว้ข้างต้นอย่างไร
คำเสนอราคาสำหรับซีรีส์ CW ควรระบุอะไรบ้าง
ขอให้ฝ่ายเสนอราคาระบุชื่อแขน CS, แหล่งพลังงานการเชื่อม, หัวเชื่อม, การจัดวางสถานี, คุณสมบัติที่รวมอยู่และตัวเลือกเพิ่มเติม, ความรับผิดชอบในการจัดเตรียมอุปกรณ์ยึดชิ้นงาน, งานติดตั้ง และเกณฑ์การรับมอบ ซีรีส์ CW สามารถปรับแต่งได้ ดังนั้นควรเปรียบเทียบขอบเขตงานที่ระบุไว้ในเอกสารกับชิ้นงานและกระบวนการที่จะถูกทำให้เป็นระบบอัตโนมัติ
ความแม่นยำในการทำซ้ำของหุ่นยนต์สามารถคาดการณ์คุณภาพการเชื่อมได้หรือไม่
ไม่ ความสามารถในการทำซ้ำเป็นหนึ่งในคุณสมบัติของแขนหุ่นยนต์ ผลลัพธ์การเชื่อมยังขึ้นอยู่กับกระบวนการเชื่อม การเตรียมจุดเชื่อม อุปกรณ์ยึดชิ้นงาน สภาพหัวเชื่อม พารามิเตอร์ และความแตกต่างของชิ้นงาน ให้เปรียบเทียบระบบต่าง ๆ โดยใช้ชิ้นงานตัวอย่างเดียวกันและเกณฑ์การรับมอบที่ระบุไว้เป็นลายลักษณ์อักษร
ควรเปรียบเทียบราคาเสนอสำหรับการเชื่อมด้วย cobot อย่างไร
ใช้รายการตรวจสอบการเสนอราคาเดียวกันสำหรับแขนหุ่นยนต์ แหล่งพลังงาน หัวเชื่อม และเครื่องป้อนวัสดุ การตั้งโปรแกรม อุปกรณ์ยึดชิ้นงาน ความปลอดภัย ระบบดูดควัน การติดตั้ง การรับมอบ และการสนับสนุน ให้ทำเครื่องหมายแต่ละบรรทัดว่า “รวมอยู่”, “เป็นตัวเลือก”, “ไม่รวม” หรือ “ลูกค้าจัดหาเอง” จากนั้นนำชิ้นส่วนตัวอย่างมาทดสอบผ่านการจัดกำหนดการตามการเสนอราคา ราคาอุปกรณ์ที่ต่ำที่สุดไม่ถือเป็นการเปรียบเทียบที่ครบถ้วน หากการบูรณาการหรือการรับมอบยังไม่ได้รับการกำหนด
ขอบเขตและแหล่งข้อมูล
คู่มือนี้รายงานเนื้อหาที่เผยแพร่บนหน้าของผู้จัดจำหน่ายที่ระบุไว้เท่านั้น และไม่ถือว่าหน้าดังกล่าวเป็นการทดสอบเปรียบเทียบแบบอิสระ Elite Robots เป็นผู้เผยแพร่บทความนี้และเป็นผู้จัดจำหน่ายซีรีส์ CW ความพร้อมของผลิตภัณฑ์และตัวเลือกการกำหนดค่าอาจแตกต่างกันไปตามภูมิภาคและใบเสนอราคา โปรดตรวจสอบข้อเสนอปัจจุบัน ตัวเลือกที่แน่นอน และความรับผิดชอบในโครงการก่อนทำการสั่งซื้อ
เอกสารอ้างอิงทางเทคนิคและความปลอดภัย:TWI, การเชื่อมอาร์คด้วยหุ่นยนต์;TWI, การปรับค่าพารามิเตอร์กระบวนการแบบอัตโนมัติสำหรับการเชื่อมอาร์คด้วยหุ่นยนต์;OSHA 29 CFR 1910.252.


